Деталь стоит на месте, а работает сопло
Дробилёт предполагает, что деталь движется. Роликовый стол её вращает, крюк её раскачивает, лента её переворачивает. Как только это движение существует, каждая точка поверхности многократно проходит через зону обработки, и покрытие выводится из геометрии, а не из настроения оператора в этот день.
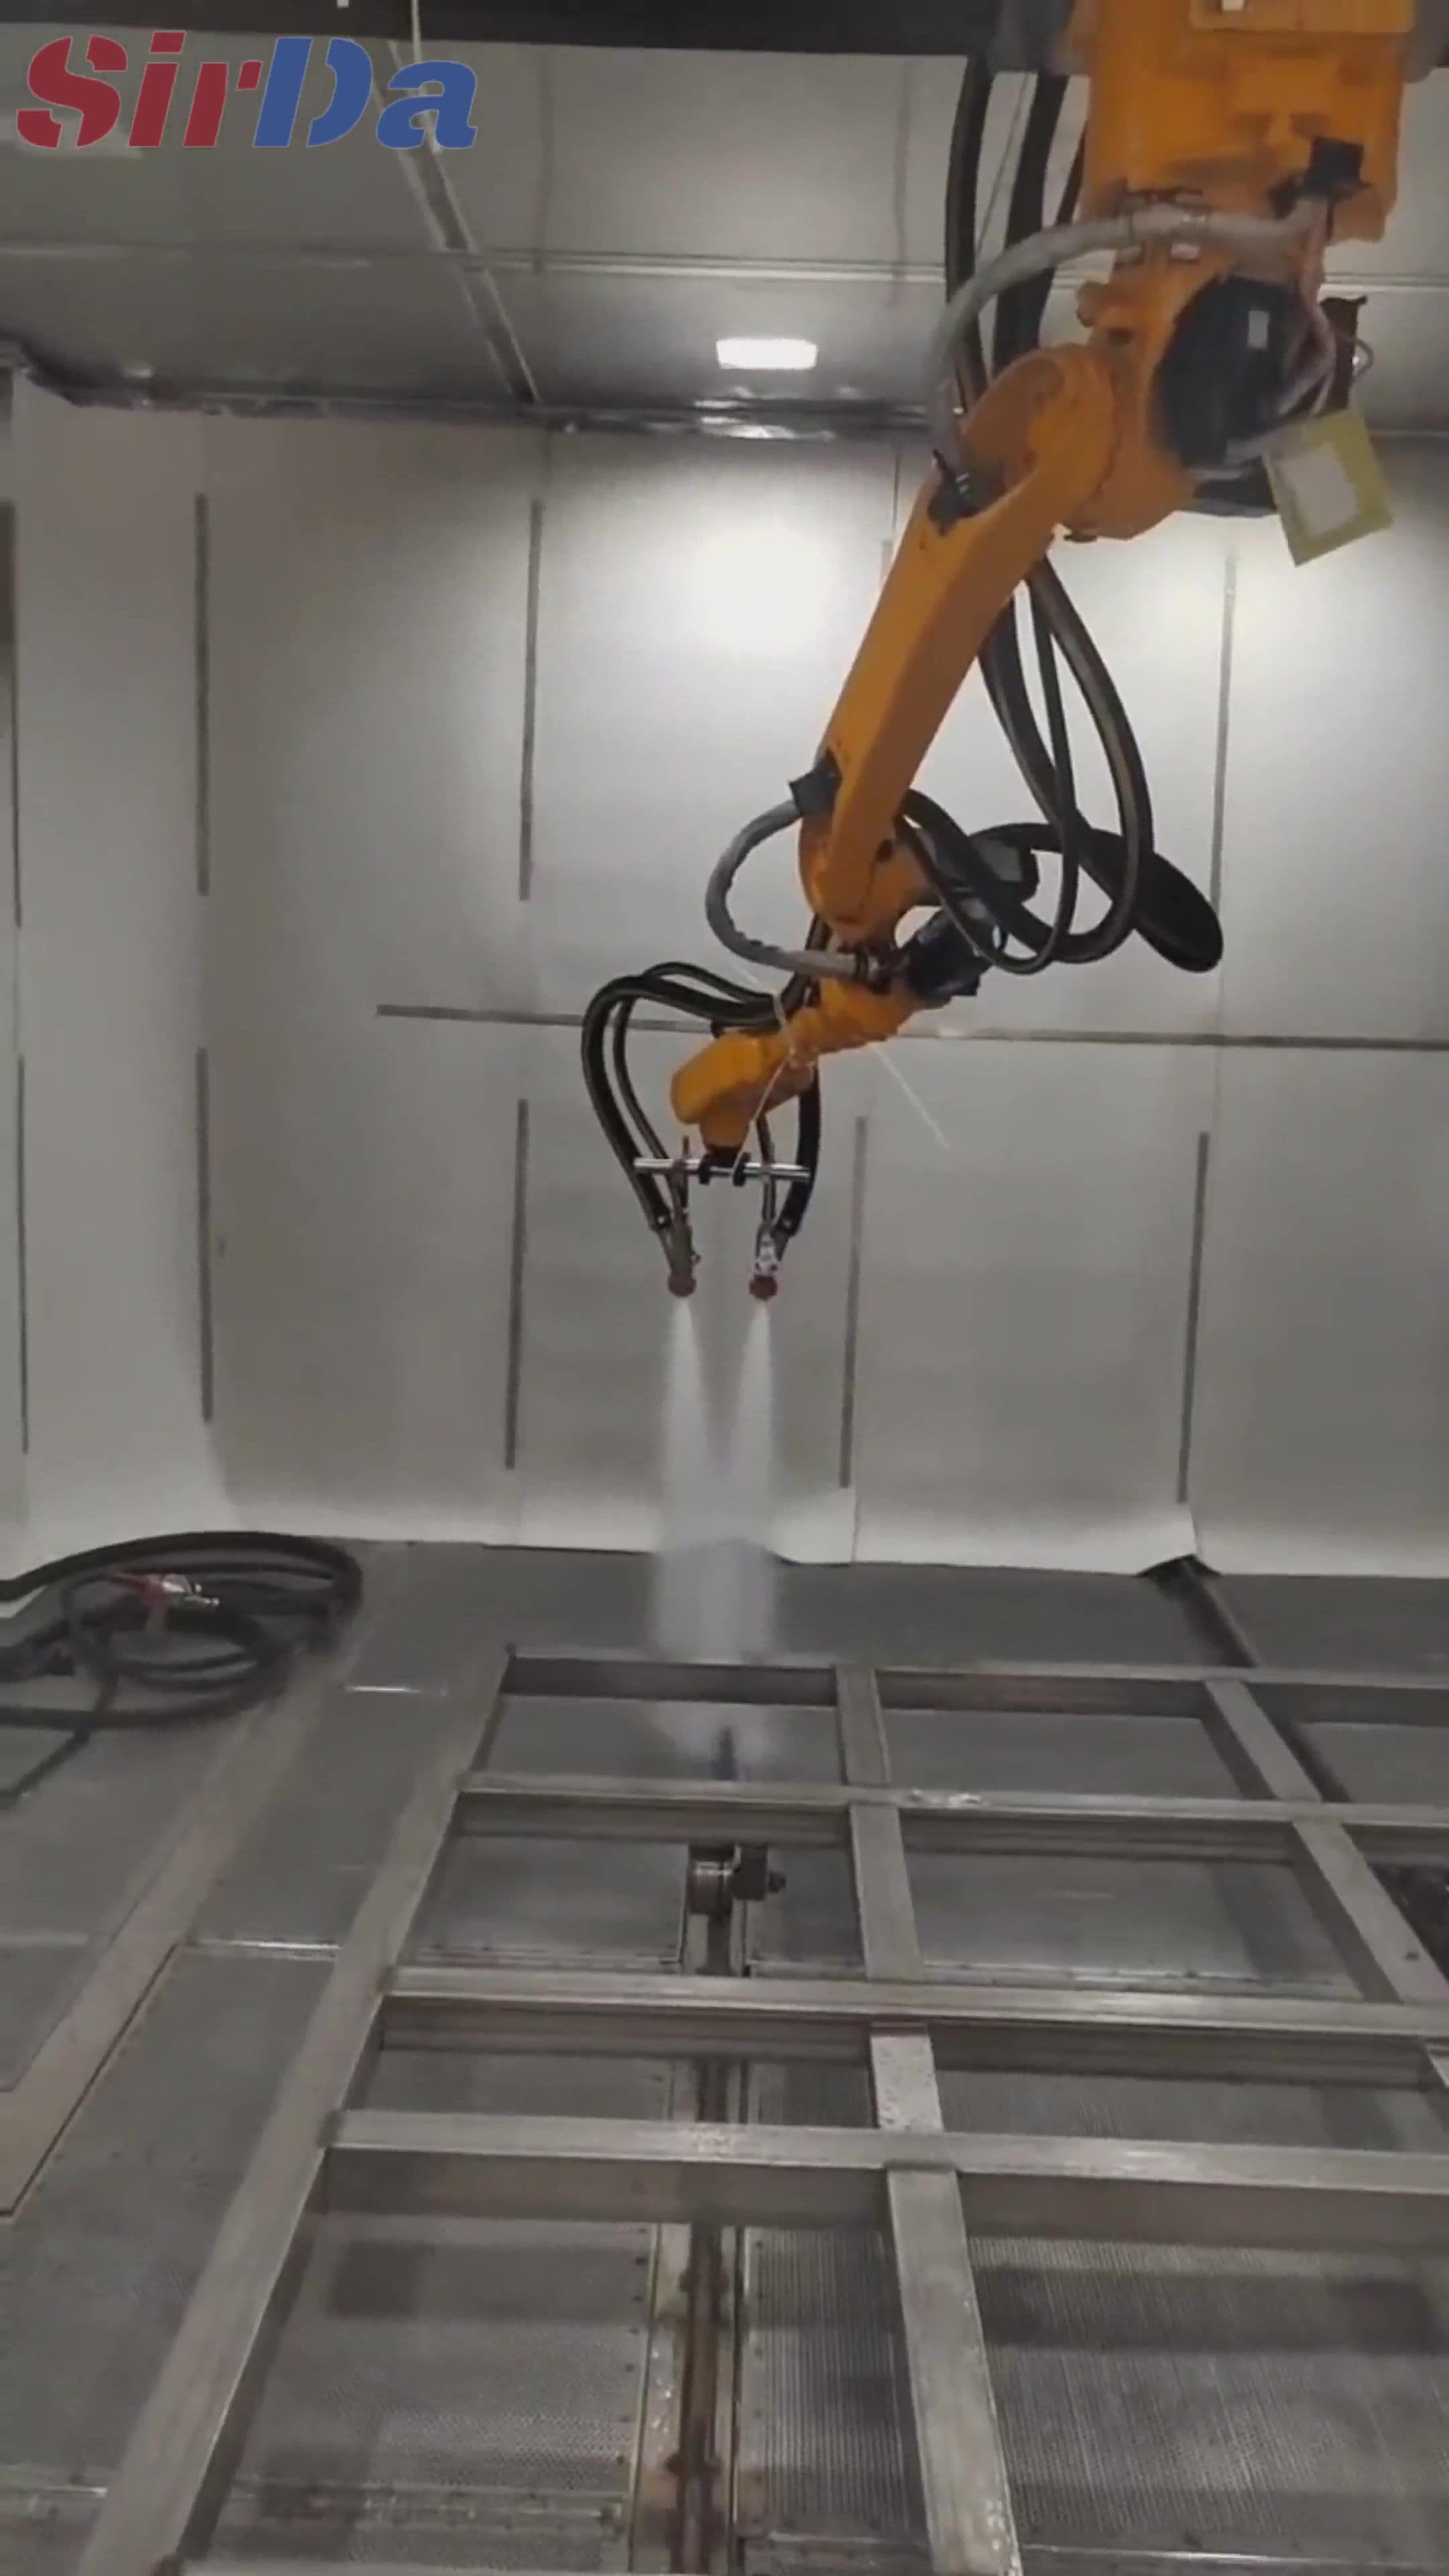
Роботизированная камера отказывается от этого предположения. Деталь крепится к полу или на оснастку, а покрытие создаёт траектория манипулятора. Такой обмен оправдан, когда деталь слишком велика, слишком тяжела или слишком неправильна, чтобы её вращать, и когда реальная стоимость тяжёлой работы никогда не была в абразиве, а в часах крана, потраченных на переворачивание детали ради доступа к обратной стороне.
Покрытие превращается из задачи движения в задачу траектории
- Перекрытие между проходами — единственный показатель, который имеет значение - вращающаяся деталь сама разбивает свои затенения, а манипулятор обязан перекрывать соседние проходы, пока щель не закроется. Пропущенный участок пропущен навсегда, последующего оборота, который вернётся к нему, не будет.
- Постоянство расстояния от сопла до поверхности определяет постоянство результата - струя расширяется с расстоянием, поэтому одна и та же порция абразива на 200 мм и на 400 мм работает совершенно по-разному. Ценность робота в том, что он удерживает это расстояние, а не перекладывает его на запястье оператора.
- Донные части и обратная сторона фланцев требуют собственной позы или собственного сопла - внутренность ёмкости и узкий зазор за фланцем являются настоящими трудностями этого семейства деталей, и именно эту часть объёма работ следует уточнить до согласования цены.
- Переход на другую серию идёт через программу, а не через механику - на дробилёте новая деталь означает новые параметры и новую оснастку. Здесь она означает программирование нового пути. Для ёмкостей, дымовых труб и концевых фланцев, где партия умеренна, а разнообразие высоко, именно это снижает стоимость мелкой партии на заказ.
Падающий материал — источник вторичного загрязнения
Именно здесь камера и дробилёт являются по-настоящему разными машинами. Дробилёт замкнут по контуру: абразив выстреливается, ударяет по детали, его подхватывают лопасти и футеровка, отделяют от мусора и возвращают в бункер. Контур абразива никогда не касается пола.
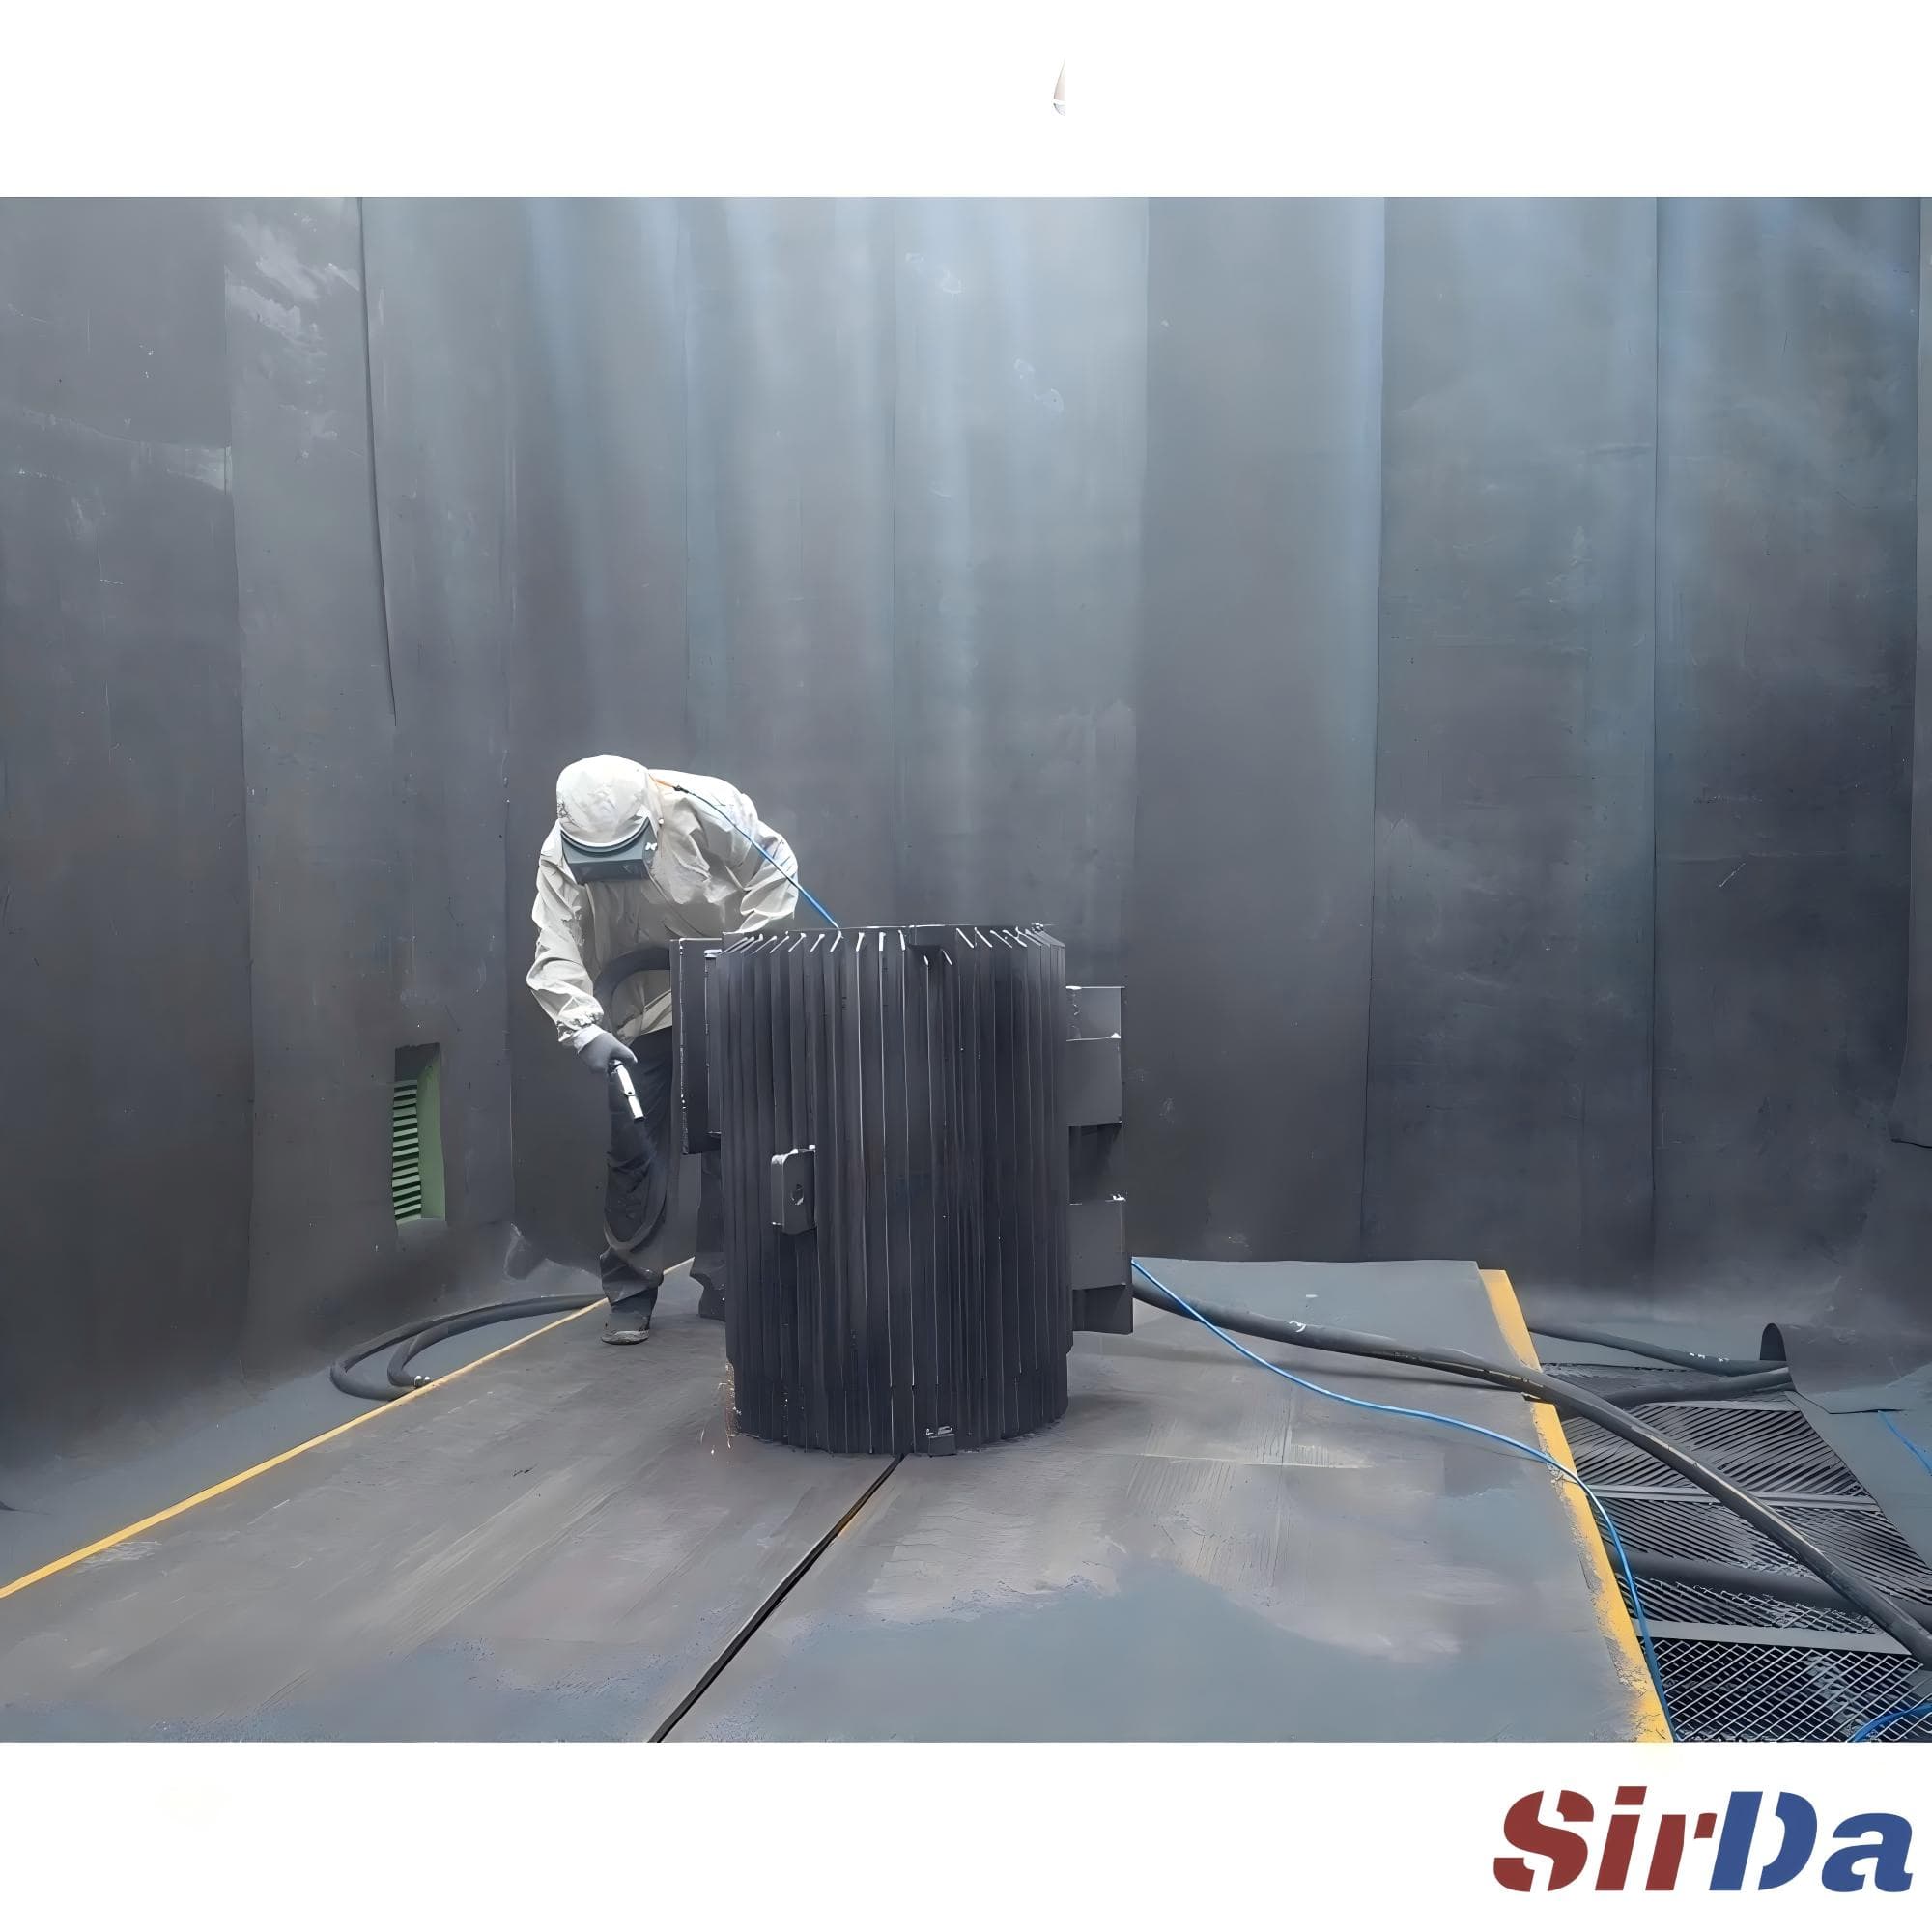
Камера открыта. Абразив, не попавший в деталь, падает прямо на пол вперемешку с только что сбитыми хлопьями краски, окалиной и ржавчиной. Собрать такой материал с пола и вернуть его в сопло как есть — значит второй раз выбросить мусор в деталь. Качество поверхности не улучшается, контур с каждым оборотом становится грязнее.
Поэтому вопрос про камеру не в том, какого размера помещение, а в том, где собирается абразив, как убирается пол и в каком состоянии материал возвращается в сопло.
Что это даёт и где заканчивается
Получается, что подготовка поверхности становится воспроизводимой за счёт траектории и параметров, а не за счёт оператора, и покрытие больше не зависит от возможности перевернуть деталь. Это подходит крупным деталям, неудобным в обращении, выпускаемым в умеренных количествах со множеством вариантов: ёмкостям, дымовым трубам, судовым листам, сварным конструкциям.
Обратное тоже стоит сказать. Мелкие правильные детали крупной партией по-прежнему дешевле на роликовом столе или на конвейере, потому что один оборот проходит всю окружность за один проход, намного быстрее точечного сканирования и без необходимости забираться внутрь. Роботизированная камера не заменяет конвейерную линию. Она отвечает на работы, которых конвейерная линия взять не может.
Вылет манипулятора, тип сопла, габариты камеры и объём воздухообмена подтверждаются после оценки реальной геометрии детали и условий площадки.