Células de granallado robotizadas frente a granallado manual
Una célula de granallado robotizada mantiene el ángulo, la distancia y la velocidad de avance en el valor programado en cada ciclo, mientras el granallado manual depende del operario. Comparamos rendimiento, consumibles, mano de obra, los casos donde el manual sigue ganando y las trampas de ingeniería que erosionan en silencio el ROI.
Qué cambia cuando pones un robot en la boquilla
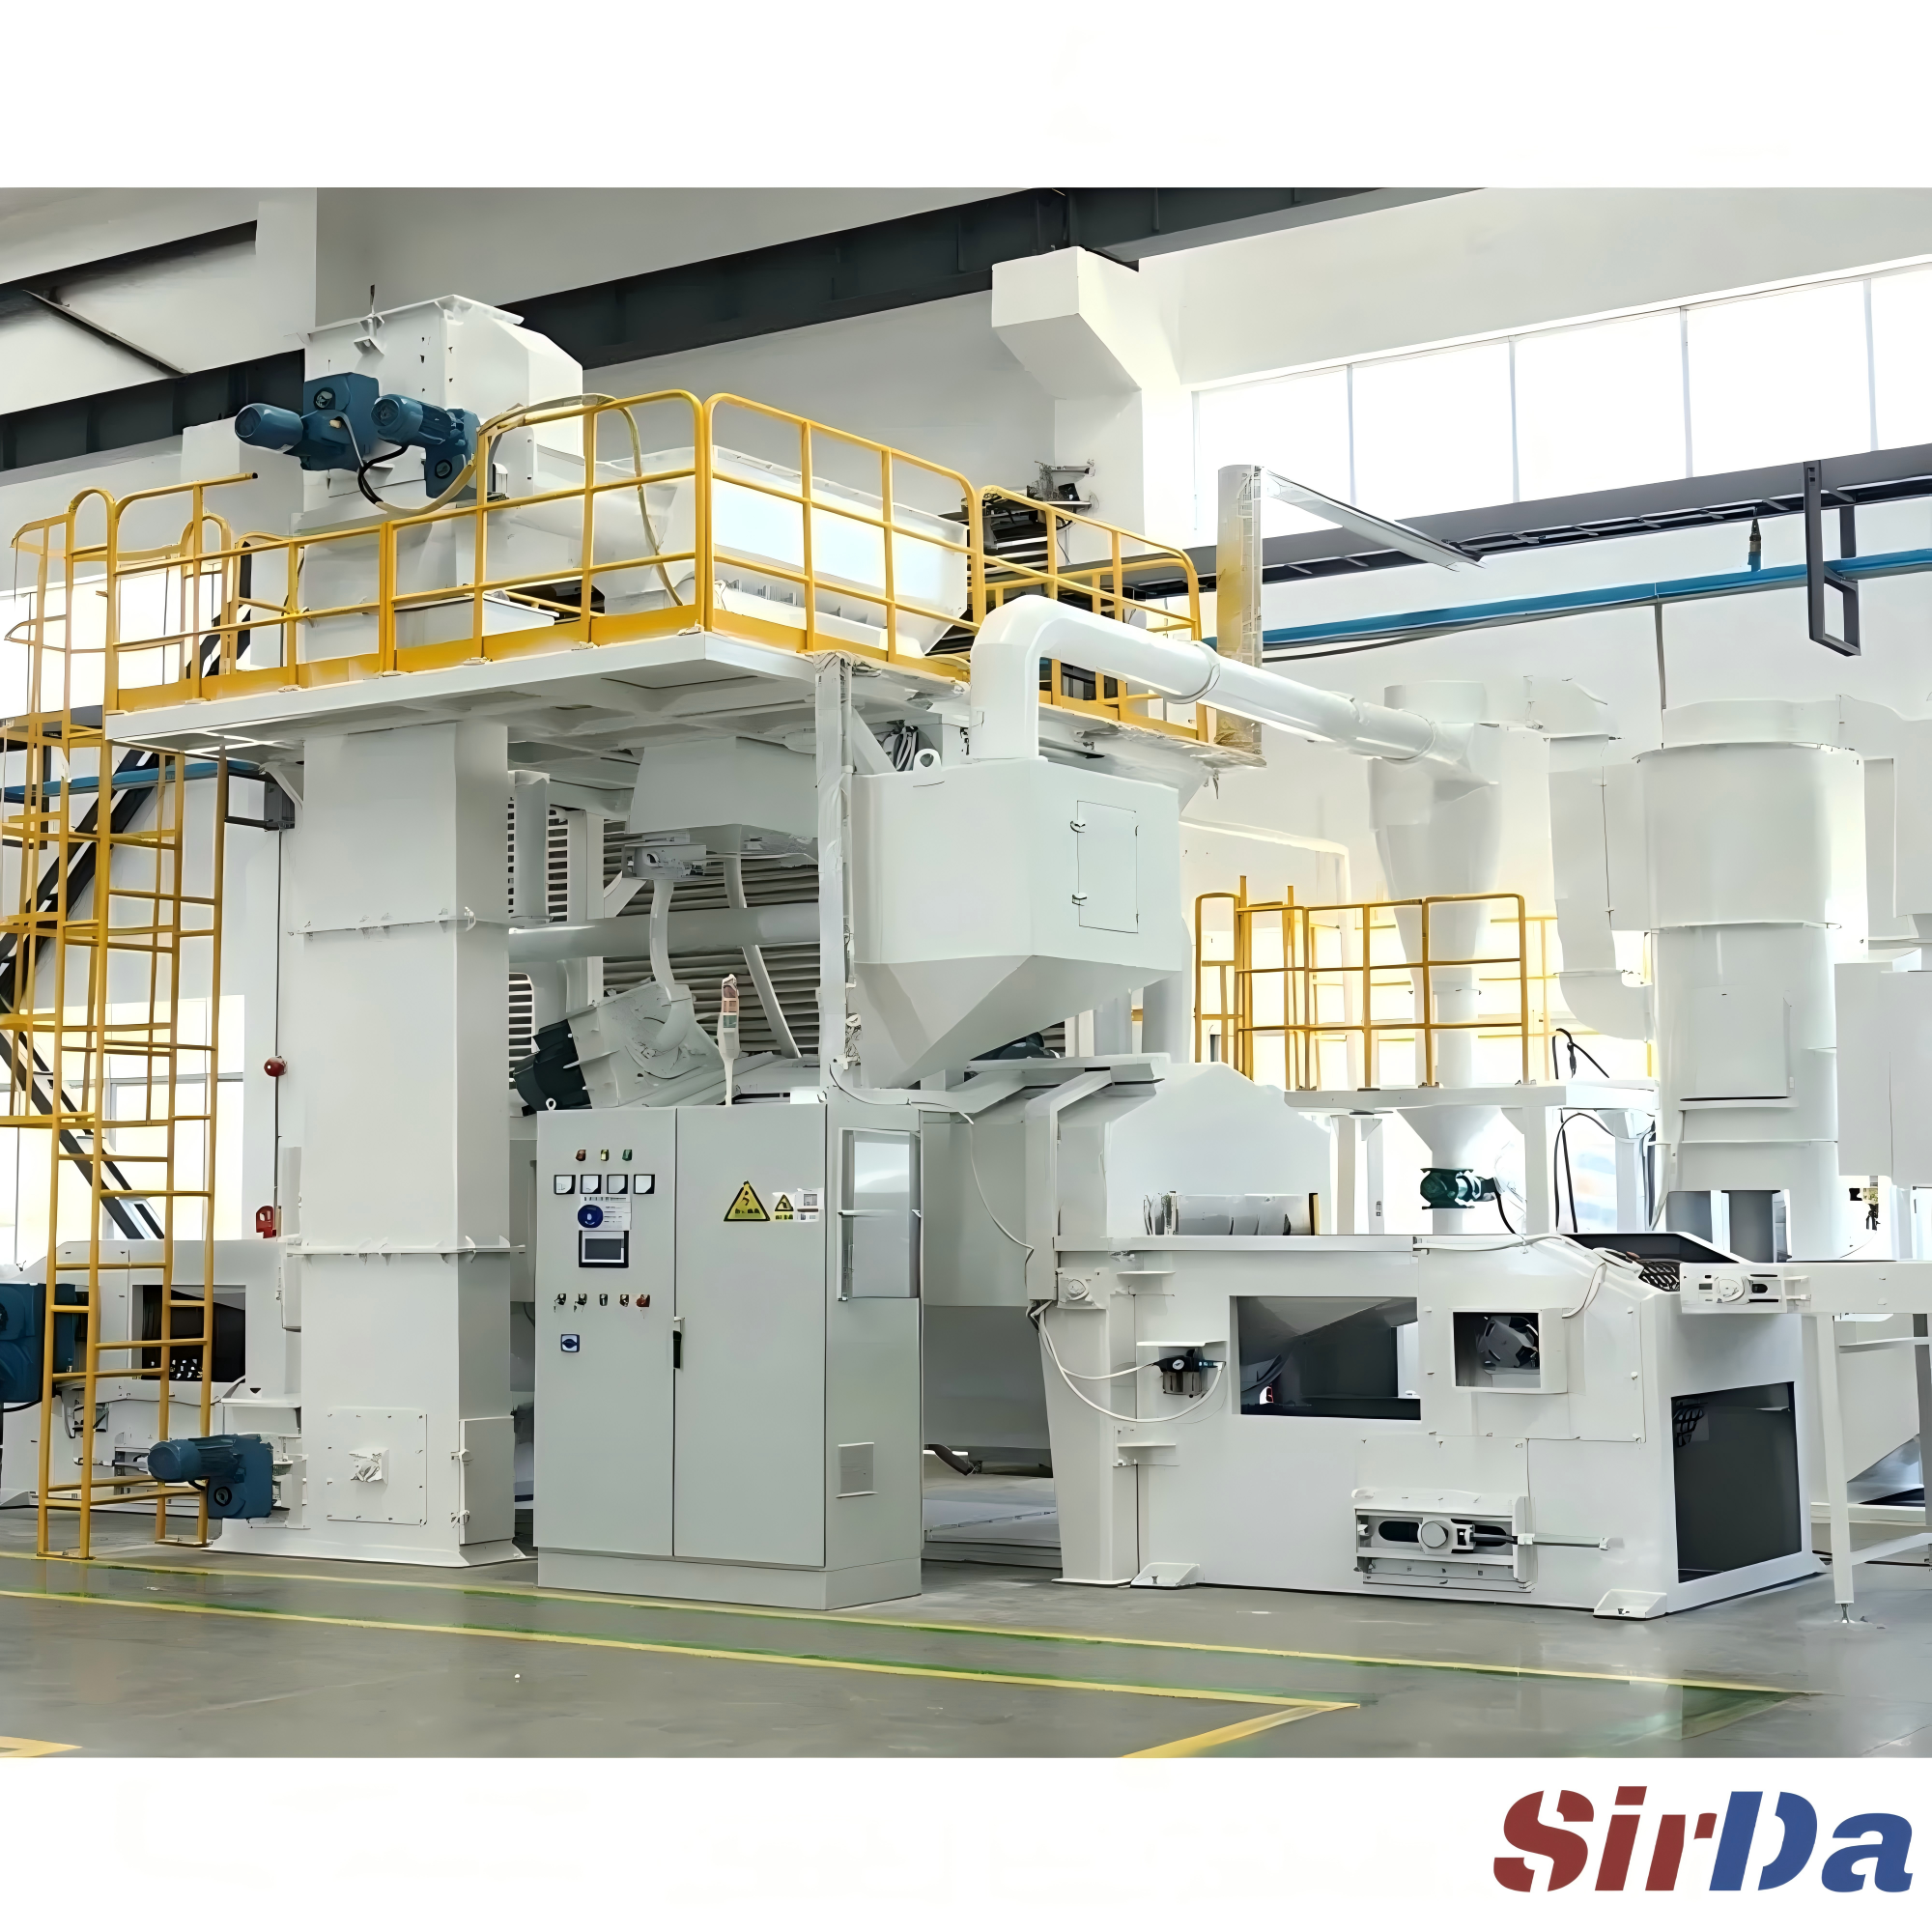
Un granallador manual se mantiene dentro de la cámara, protegido, con una boquilla en la mano. La calidad de superficie depende de su destreza, su fatiga y su concentración durante un turno de ocho horas. Una célula de granallado robotizada fija un brazo de seis ejes dentro de una cabina totalmente cerrada y deja que el robot porte la boquilla — o, en el diseño más común, el robot sujeta la pieza mientras una boquilla fija proyecta. En ambos casos, la máquina mantiene la distancia de impacto, el ángulo y la velocidad de avance en el valor programado en cada ciclo, no solo en las piezas que el operario decidió cuidar.
Esta repetibilidad surge de tres cosas que trabajan juntas:
- Trayectoria programada — importada de un modelo CAD o de un escaneo 3D de la pieza, de modo que la cobertura se define una vez y se reproduce idéntica.
- Un séptimo eje — la mesa giratoria o el posicionador que gira la pieza está esclavizado al controlador del robot, permitiendo que la boquilla siga geometrías curvas y rebajadas a distancia constante.
- Suministro de abrasivo en bucle cerrado — un recipiente a presión, un regulador de caudal y un clasificador mantienen estable la mezcla y la alimentación en lugar de derivar a medida que el tanque se vacía.
Los números que deciden el caso de negocio
La automatización rara vez trata sobre el precio de catálogo. Trata sobre el coste por pieza terminada durante la vida útil del equipo, y en ese criterio la comparación se separa según el volumen de producción y la variedad de piezas.
El rendimiento es la primera palanca. Un operario equipado en una cámara de granallado suele llevar incorporada una tolerancia de descanso del 30 al 50 % en el tiempo de proceso permitido, porque el casco, el calor y la vibración son físicamente insostenibles de otro modo. Un robot no se fatiga, ese tiempo perdido desaparece de inmediato. Estudios de caso publicados en trabajos comparables indican que las células automatizadas corren varias veces más rápido que el granallado manual una vez ajustada la trayectoria, impulsadas sobre todo por la desaparición de la deriva por fatiga y un control de chorro constante, no por una velocidad bruta mayor.
Los consumibles son la segunda palanca. Una máquina de múltiples boquillas fijas a menudo provoca fuego cruzado de boquillas opuestas; un estudio de un proveedor sustituyó un conjunto de seis boquillas que consumían 45 CFM por boquilla por una sola boquilla robotizada de 75 CFM y reporta que el coste anual de aire comprimido cayó de unos 9 200 dólares a 2 545 dólares, con un consumo de abrasivo un 30-50 % menor porque ya no hay fuego cruzado que fracture la granalla prematuramente. El sistema de recuperación más pequeño — un ciclón y un clasificador en lugar de una batería — también reduce capital y huella.
La mano de obra es la tercera. Un operario de célula puede cargar, supervisar y descargar varios programas, y la programación fuera de línea significa que la trayectoria de la siguiente pieza se simula mientras el lote actual sigue produciendo, de modo que los cambios de serie bajan a minutos. Para las fábricas que enfrentan rotación de operarios en puestos físicamente exigentes, ese desacople de la mano de obra cualificada es a menudo la verdadera razón de compra.
Dónde el granallado manual sigue ganando
La automatización no es una mejora universal, y fingir lo contrario es cómo los talleres compran la máquina equivocada. El granallado manual o semiautomático sigue siendo la opción más sensata cuando:
- El volumen es bajo y la variedad de piezas alta — el coste de programación y fijación por pieza supera cualquier ganancia de eficiencia.
- Las piezas son grandes o irregulares — las estructuras de acero, las fabricaciones enormes y las soldaduras únicas encajan mejor en una cámara de granallado con operario que en una célula de envolvente fija.
- El trabajo es exploratorio — las piezas prototipo cuyo objetivo de superficie todavía se define no recompensan aún una receta validada y repetible.
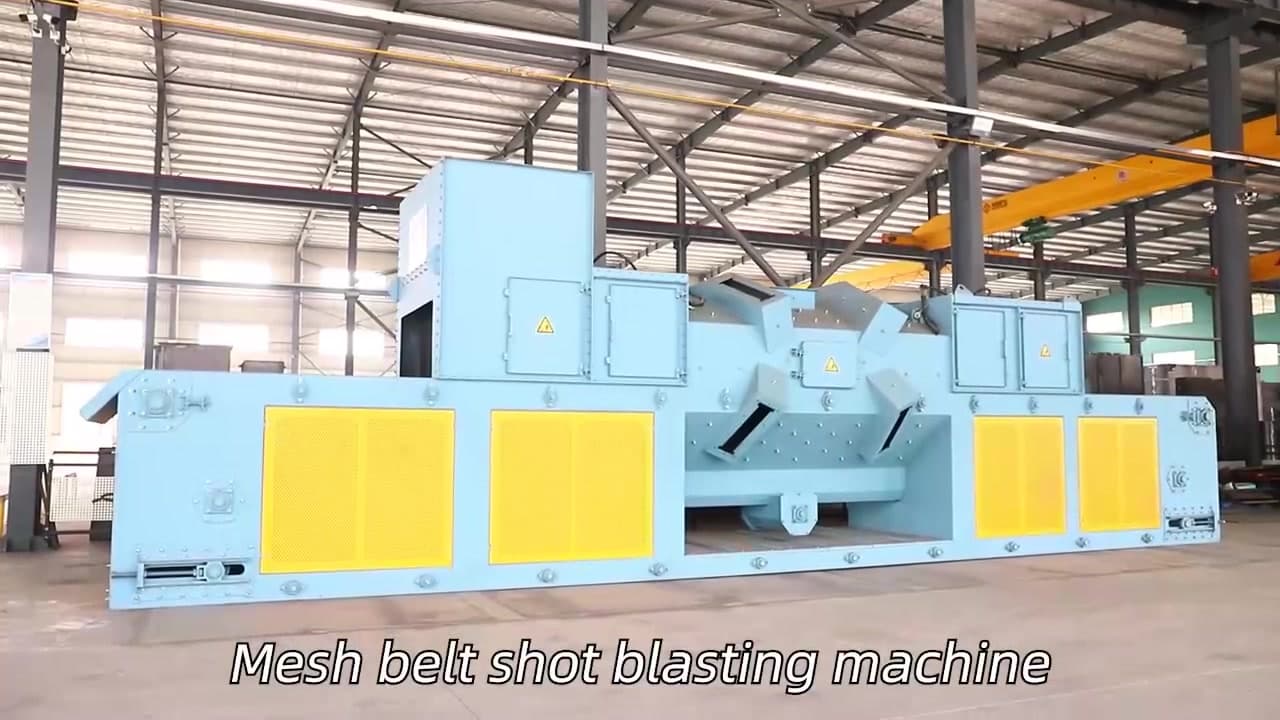
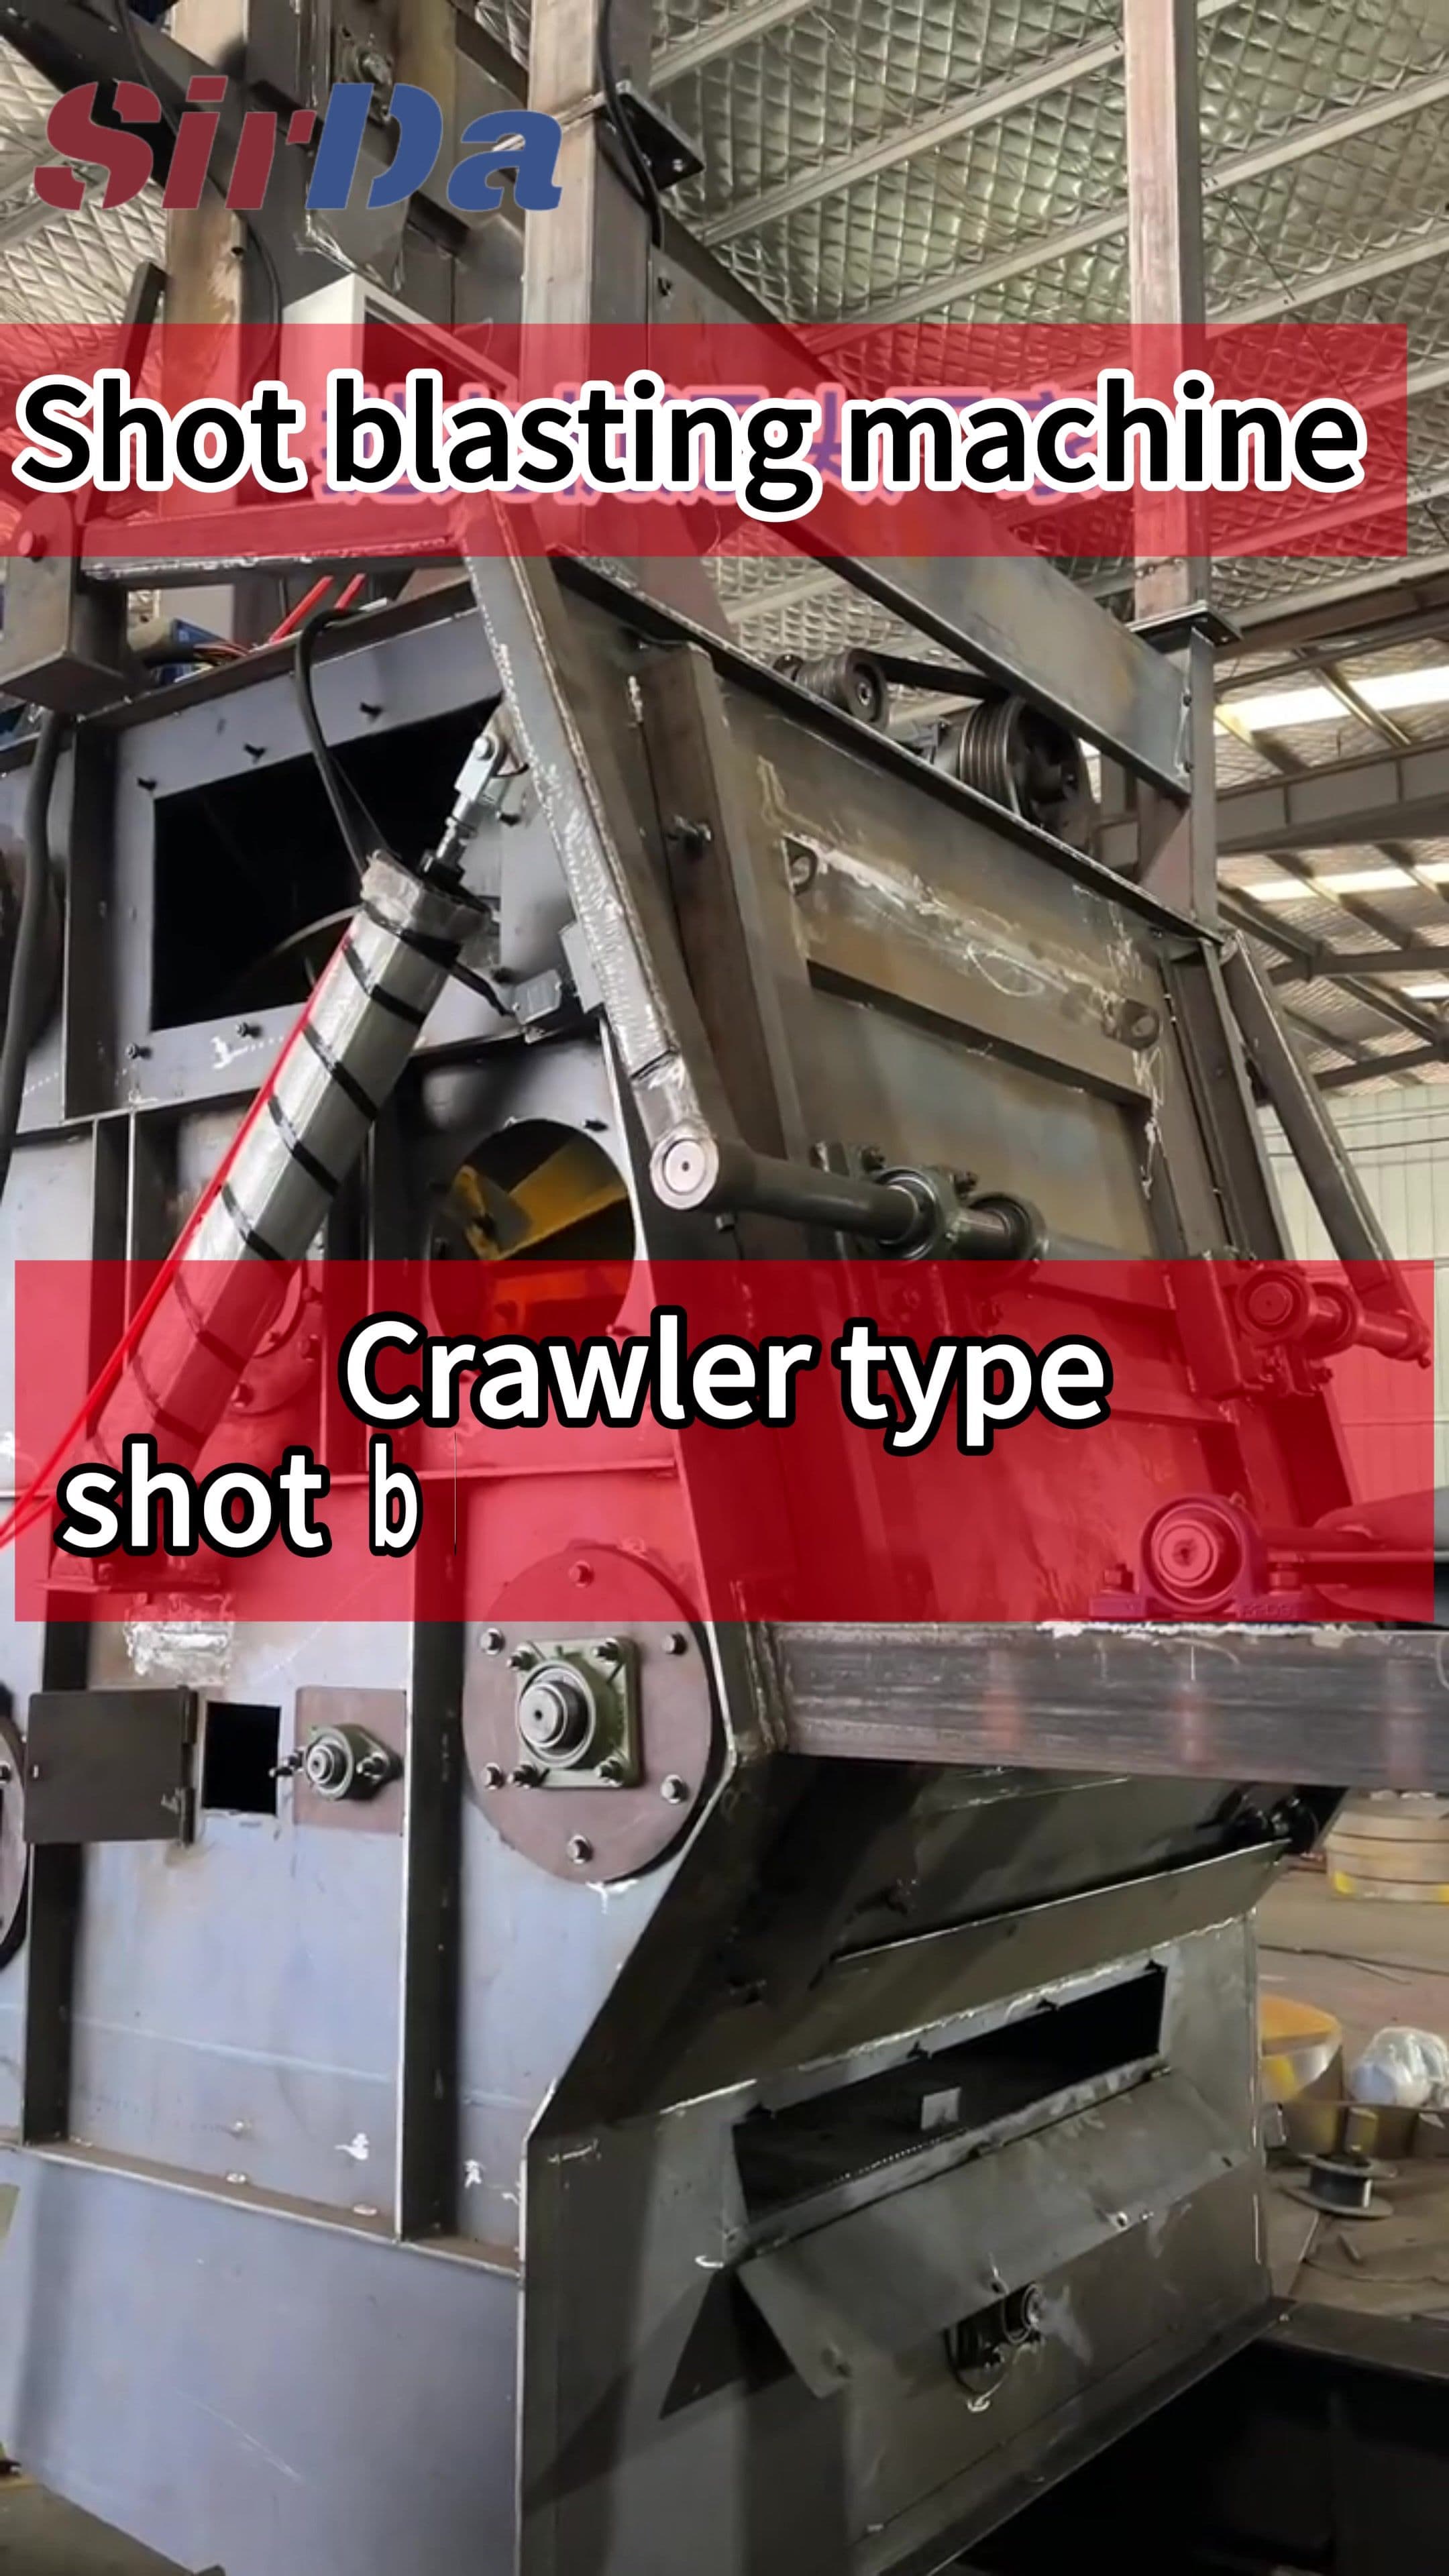
Una máquina de tambor o de cinta de malla también vence a un robot en piezas pequeñas a granel: no hay geometría que enseñar, solo una velocidad de transporte y un ajuste de turbina que fijar.
Las trampas de ingeniería que arruinan el ROI
Los modos de fallo de una célula robotizada difieren de los de una cámara manual, y la mayoría aparecen después de la puesta en marcha, no antes.
- Zonas de sombra y ángulos muertos — si la trayectoria no alcanza una cavidad o el reverso de un brida, esa cara queda sucia y la pieza se rechaza. La solución pasa por un segundo posicionador, un séptimo/octavo eje o una lanza, planificados desde el inicio en lugar de descubrirse en producción.
- Deriva de fijación y distancia — una fijación flexible o vibrante mueve la pieza respecto a la trayectoria programada, de modo que la distancia real deriva aunque el robot mantuvo sus coordenadas.
- Fragmentación del abrasivo en el bucle de recuperación — un bucle cerrado que nunca reclasifica el abrasivo deja acumular los finos, y el perfil de superficie se desliza hacia lo grueso o lo blando sin que nadie cambie un ajuste.
- Desgaste de la boquilla — una boquilla desgastada de carburo de boro o tungsteno ensancha el taladro, reduce la velocidad y cambia silenciosamente la cobertura hasta que la calidad de superficie deriva.
- Sobre- y sub-granallado — los parámetros constantes son de doble filo: una receta calibrada para el peor caso sobre-granalla el resto y puede erosionar tolerancias, mientras que una receta tímida deja residuos que matan la adherencia del recubrimiento.
El polvo y el ruido crecen con la máquina, no con el número de operarios. Las cámaras necesitan un colector de polvo calibrado para mantener la zona de respiración del operario por debajo de los límites de exposición — filtración MERV 16 o más fina y caudal de aire acoplado al volumen de la cabina — y las operaciones manuales siguen sujetas al umbral de 85/90 dBA de conservación auditiva y a la protección respiratoria de aire suministrado. Nada de eso desaparece en una célula automatizada; simplemente pasa del rostro del operario al plan de mantenimiento.
La regla de decisión
Antes de presupuestar una célula, mapea tres números: volumen mensual de piezas, coste actual por pieza (mano de obra más abrasivo más retrabajo) y el horizonte de retorno que la fábrica acepta. Si el volumen es alto y la geometría se repite, una célula robotizada o transportada suele amortizarse más rápido de lo esperado. Si el trabajo es variado, de poco volumen o físicamente inmenso, una cámara de granallado manual o una máquina de tambor sigue siendo la respuesta honesta. SirDa configura ambos extremos de esa gama; la elección correcta es la que se ajusta a la pieza, no la que tiene más ejes.