Роботизированные камеры против ручной обработки
Роботизированная камера выдерживает угол, дистанцию и скорость подачи по запрограммированному значению в каждом цикле, тогда как ручная обработка зависит от оператора. Сравниваем производительность, расходники, рабочую силу, случаи, где ручная всё ещё выигрывает, и инженерные ловушки, которые молча рушат окупаемость.
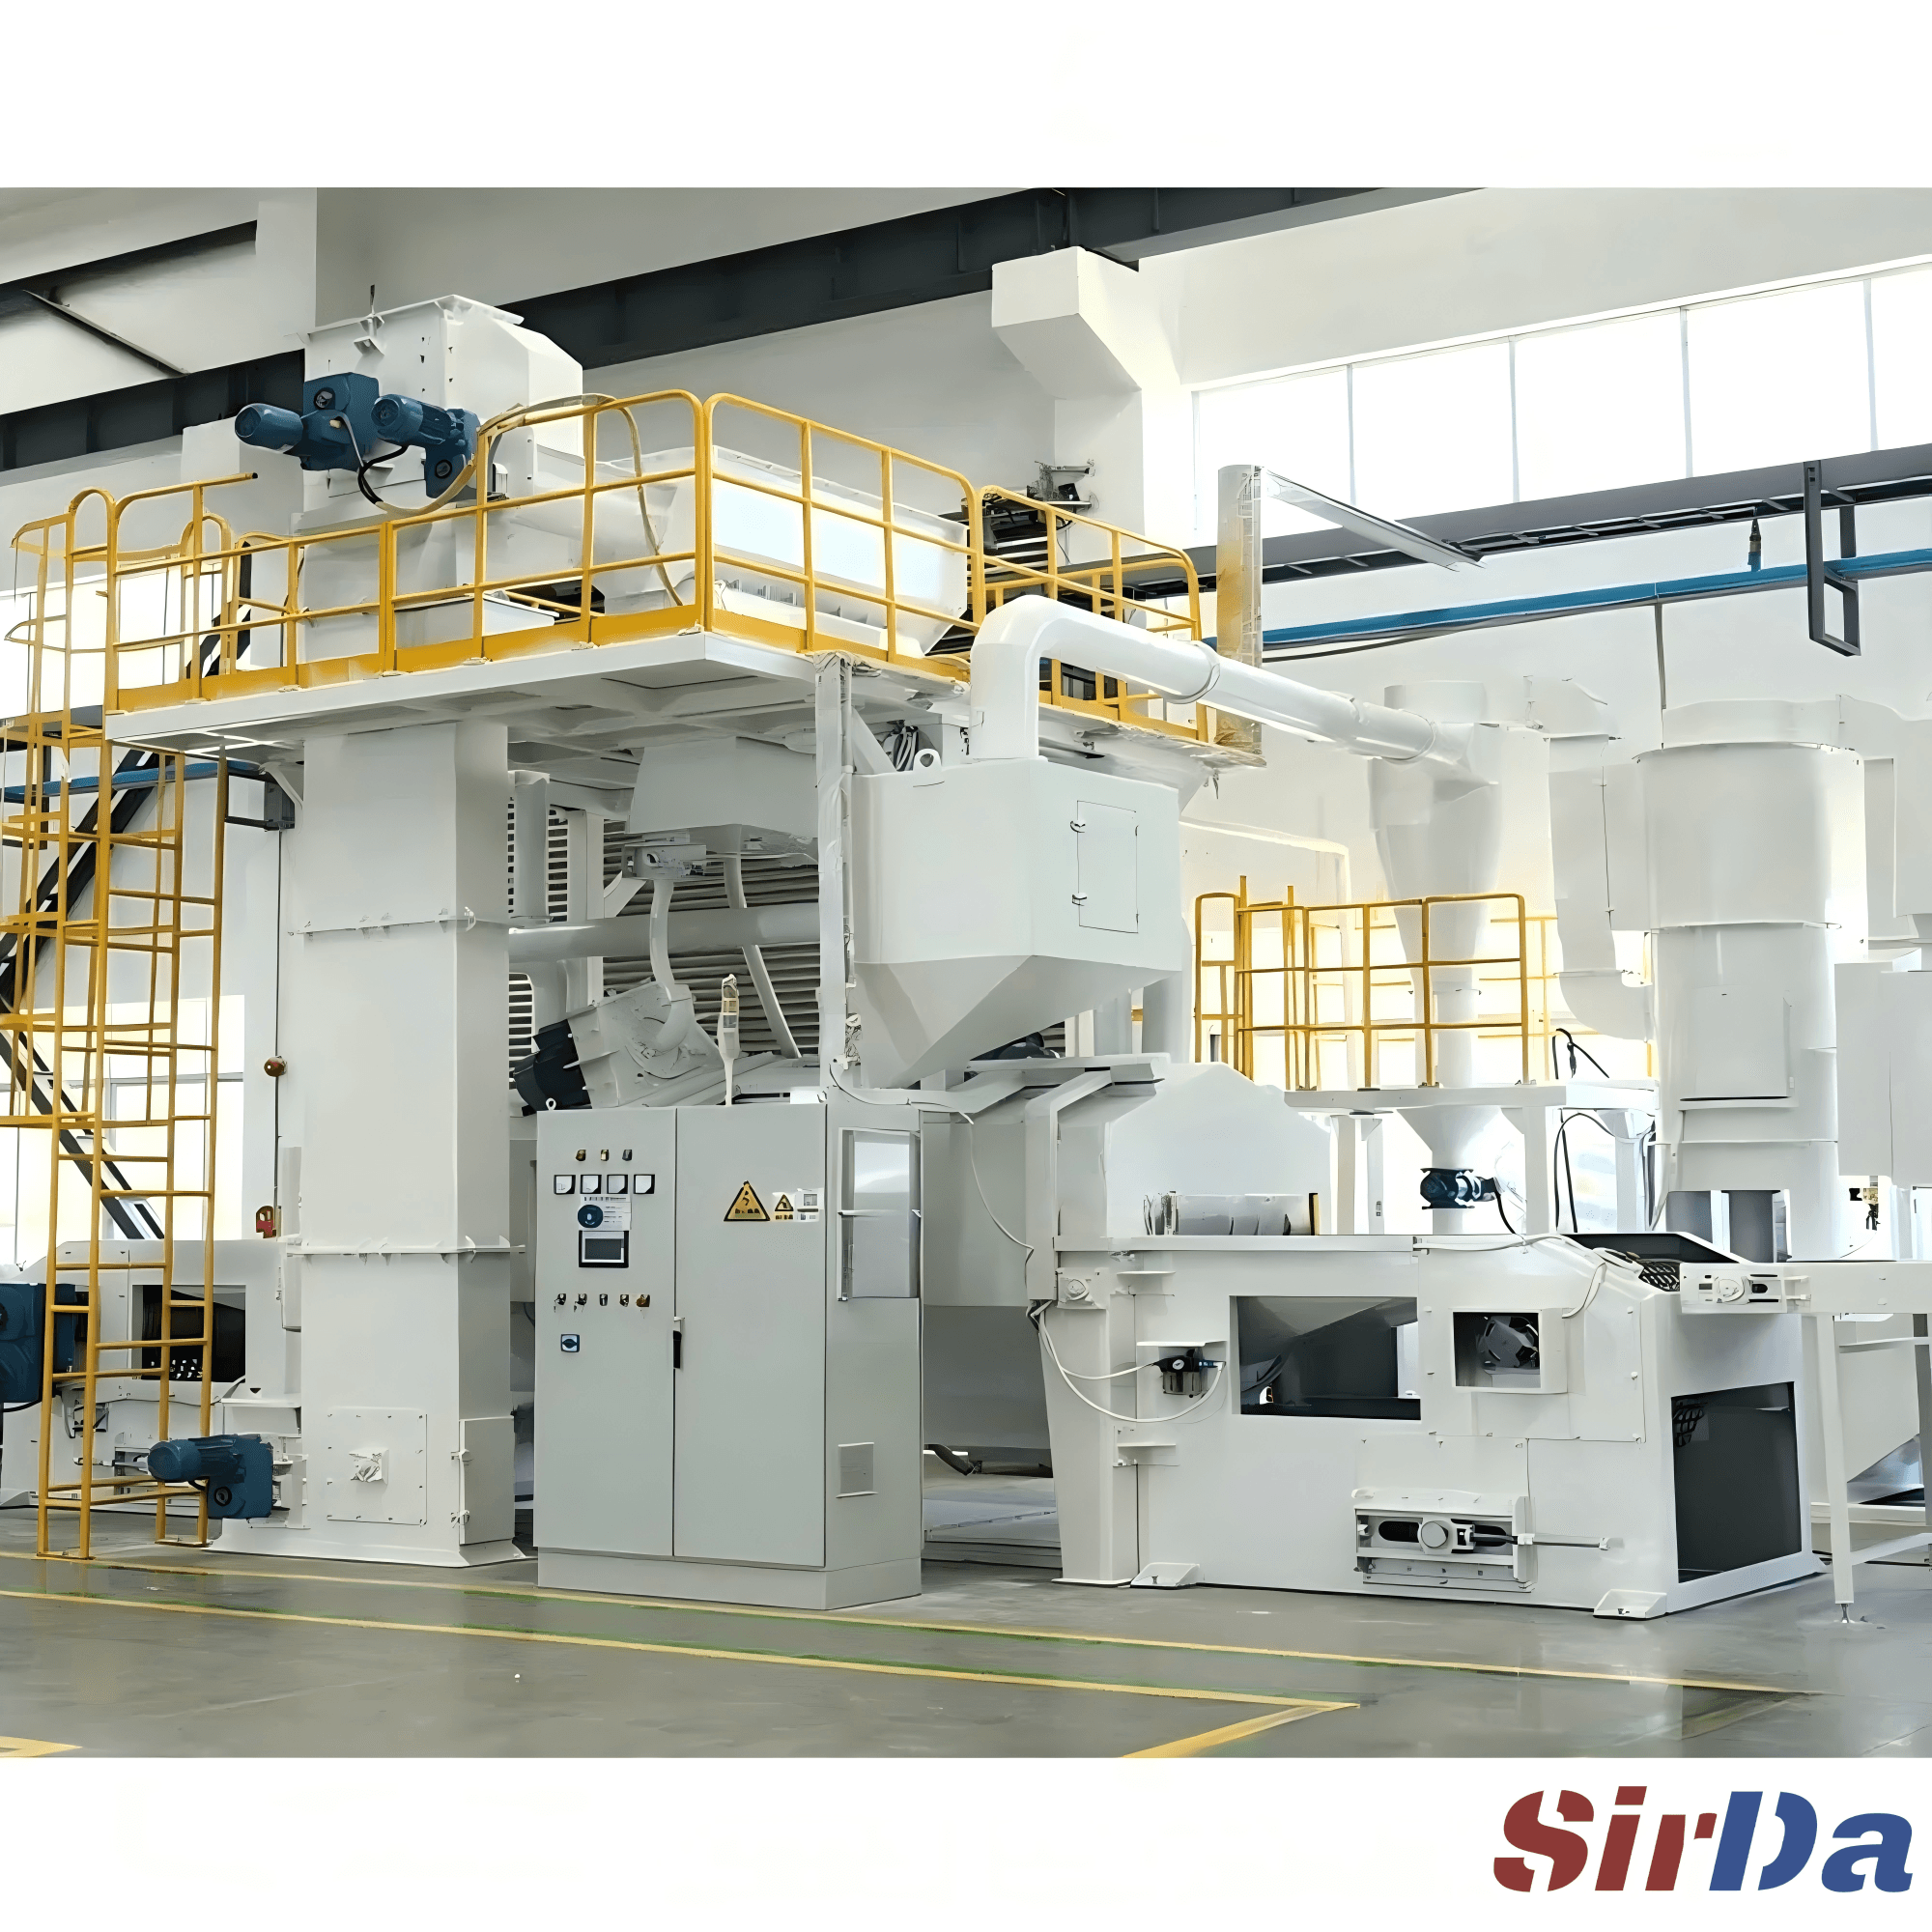
Что меняется, когда робот берёт в руки сопло
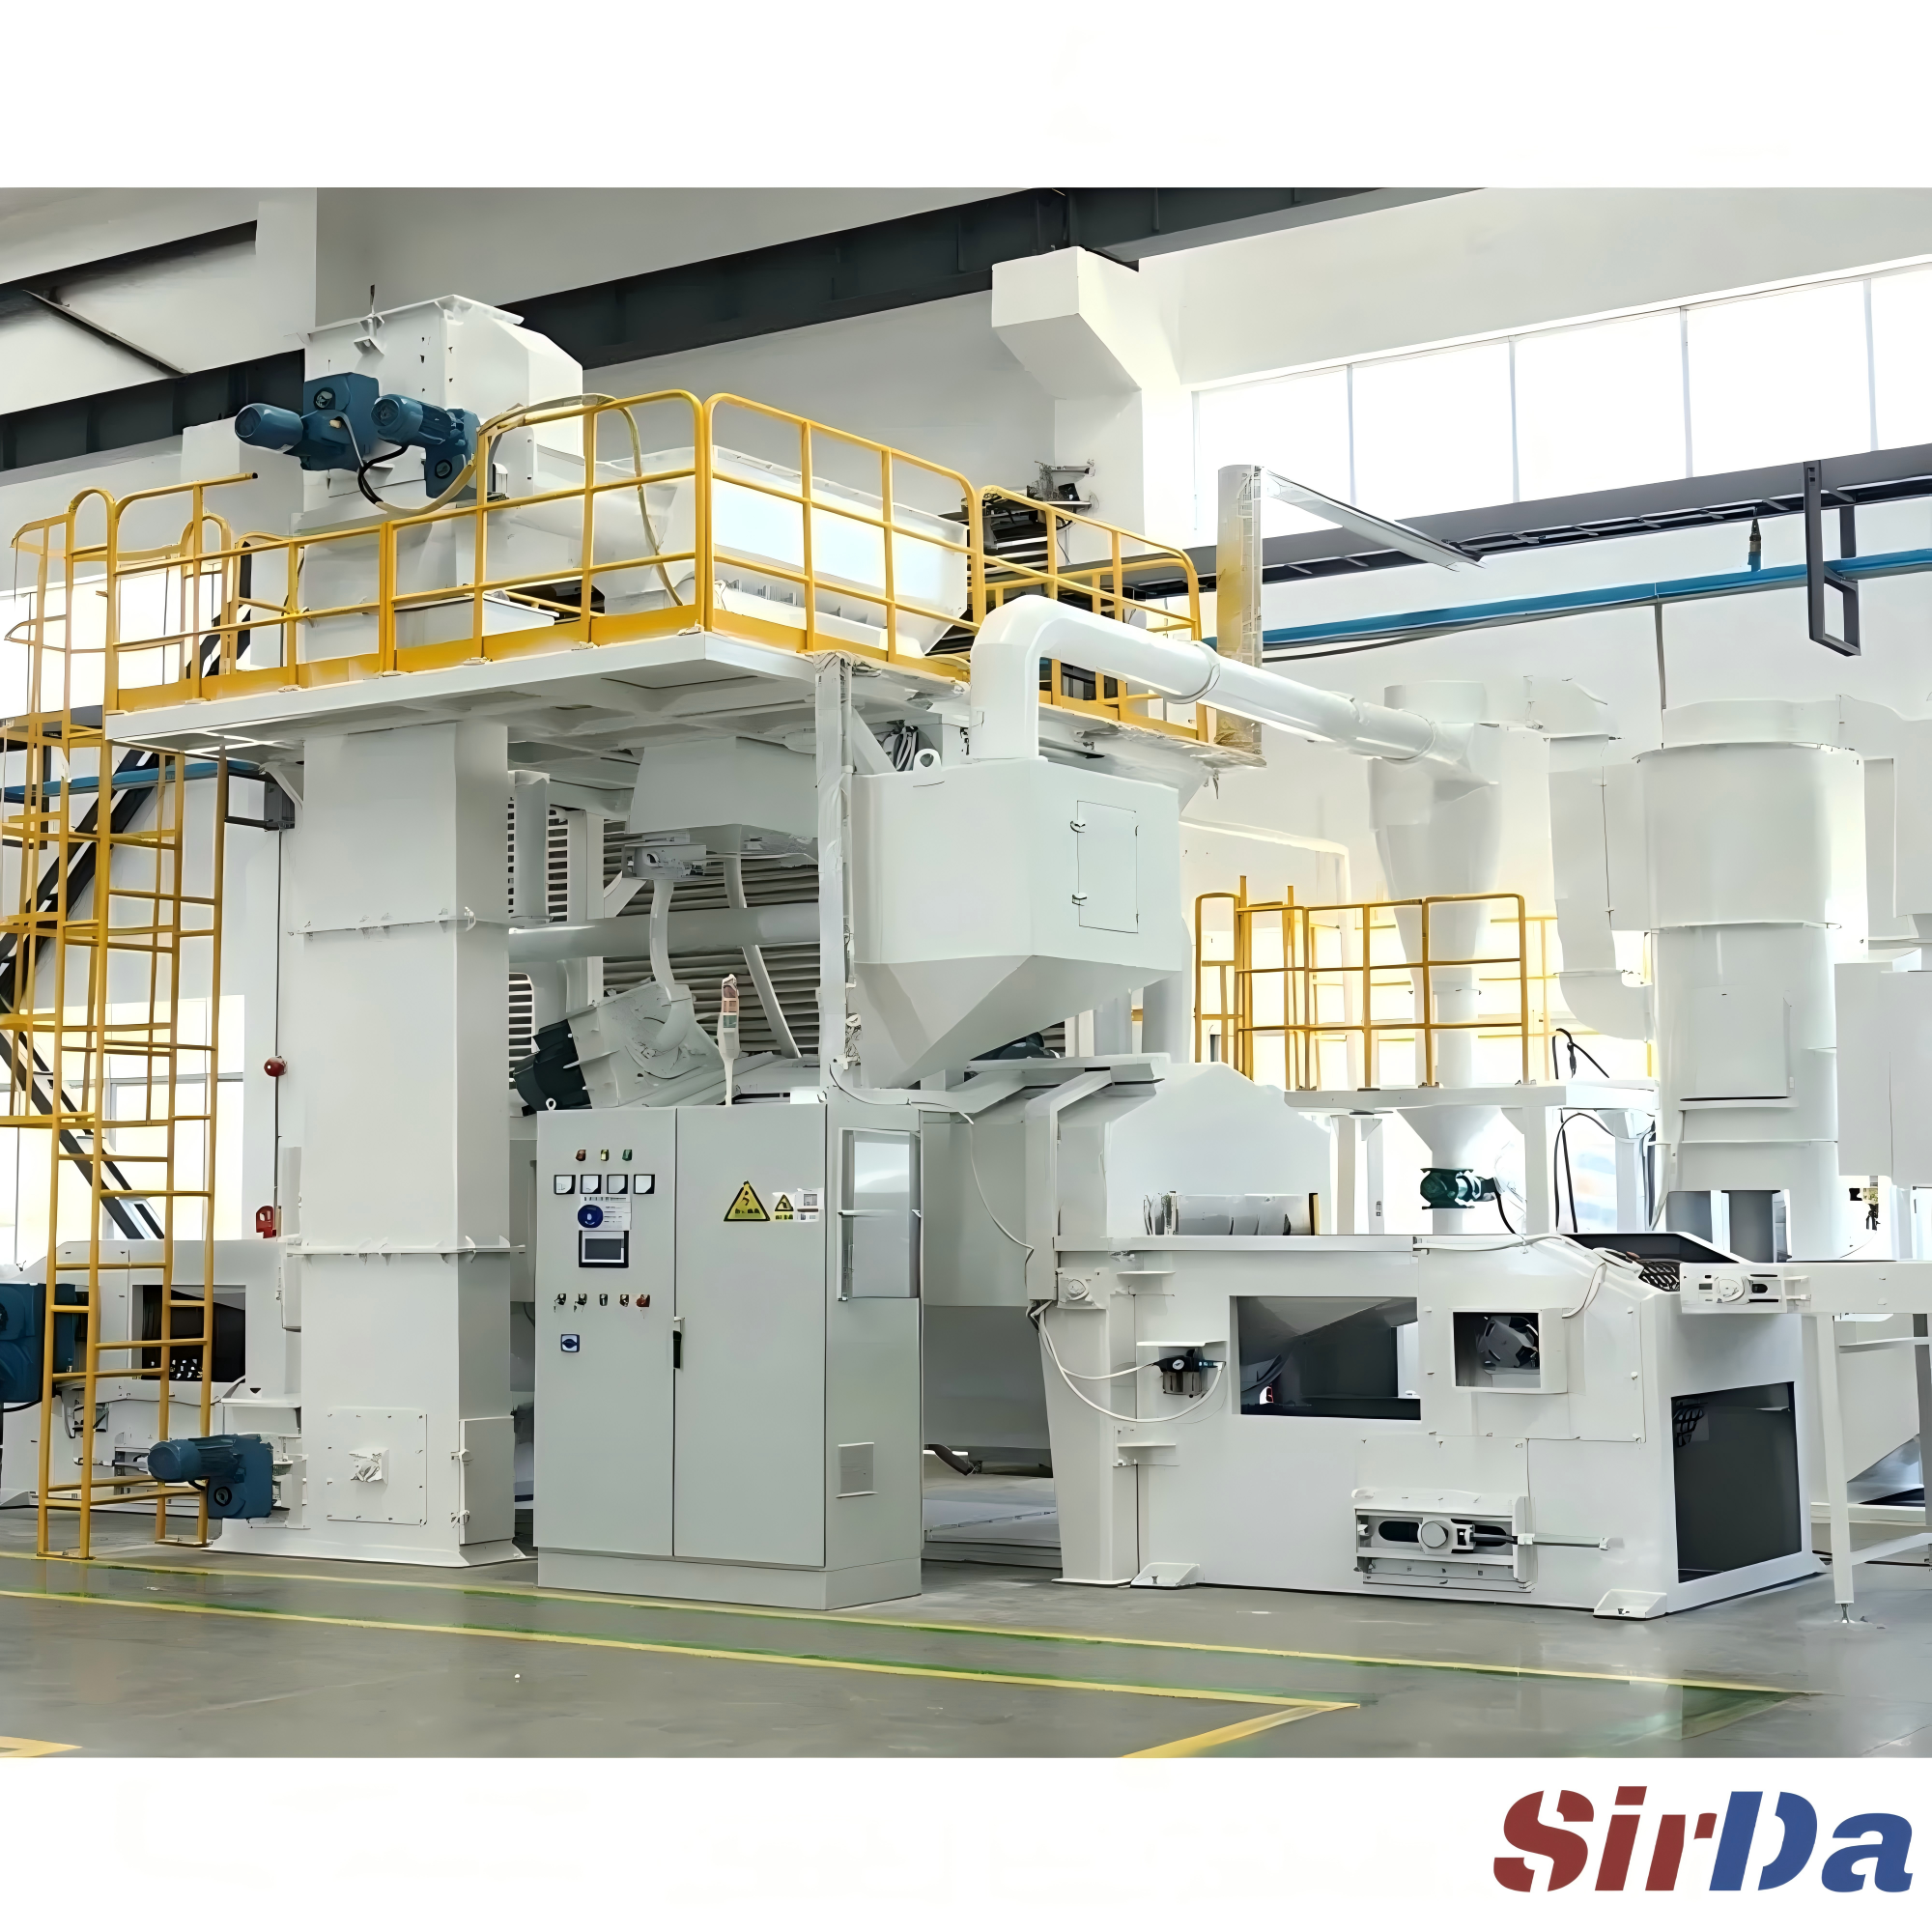
При ручной обработке оператор в защитном снаряжении стоит в камере с ручным соплом. Качество поверхности зависит от его навыка, утомления и концентрации за восьмичасовую смену. Роботизированная камера устанавливает шестикоординатный манипулятор в полностью закрытую кабину и позволяет роботу держать сопло — или, в самой распространённой компоновке, робот закрепляет деталь, а неподвижное сопло ведёт обработку. В любом случае машина выдерживает дистанцию, угол и скорость подачи по запрограммированному значению в каждом цикле, а не только на тех деталях, за которыми оператор решил следить.
Эта повторяемость складывается из трёх вещей, работающих вместе:
- Запрограммированная траектория — импортируется из CAD модели или 3D сканирования детали, так что зона покрытия определяется один раз и воспроизводится тождественно.
- Седьмая ось — поворотный стол или позиционер, вращающий деталь, подчинён контроллеру робота, позволяя соплу следовать по криволинейной и углублённой геометрии на постоянной дистанции.
- Подача абразива в замкнутом контуре — ресивер под давлением, регулятор расхода и классификатор удерживают смесь и расход стабильными вместо того, чтобы уводить их в дрейф по мере опустошения бака.
Цифры, которые решают экономику
Автоматизация редко касается каталожной цены. Она касается стоимости готовой детали за весь срок службы оборудования, и по этому критерию сравнение расходится вдоль объёма производства и разнообразия деталей.
Производительность — первый рычаг. Оператор в снаряжении в камере обычно закладывает 30-50 % времени на отдых в допустимое технологическое время, потому что шлем, жара и вибрация физически невыносимы иначе. Робот не устаёт, это потерянное время исчезает сразу. Опубликованные тематические исследования сопоставимых работ показывают, что автоматизированные камеры работают в несколько раз быстрее ручной обработки после настройки траектории, главным образом за счёт устранения усталостного дрейфа и постоянного контроля факела, а не за счёт большей грубой скорости.
Расходные материалы — второй рычаг. Стационарная многожиклерная машина часто даёт встречное перекрёстное дутьё; в одном отраслевом исследовании шесть сопел по 45 CFM каждое заменили одним роботизированным соплом 75 CFM, и годовая стоимость сжатого воздуха упала с примерно 9 200 долларов до 2 545 долларов, а расход абразива снизился на 30-50 %, потому что исчезло перекрёстное дутьё, преждевременно разрушавшее дробь. Меньшая система рекуперации — один циклон и классификатор вместо батареи — тоже снижает капиталовложения и площадь.
Рабочая сила — третий рычаг. Один оператор камеры может загружать, контролировать и выгружать несколько программ, а внешнее программирование означает, что траектория следующей детали моделируется, пока текущая партия ещё производится, так что переналадки сокращаются до минут. Для заводов, сталкивающихся с текучестью операторов на физически тяжёлых участках, это расцепление с квалифицированным ручным трудом часто и есть настоящая причина покупки.
Где ручная обработка всё ещё выигрывает
Автоматизация — не универсальное улучшение, и притвориться обратным — значит купить не ту машину. Ручная или полуавтоматическая обработка остаётся более разумным выбором, когда:
- Объём низкий, а разнообразие деталей высокое — стоимость программирования и оснастки на деталь превышает любую выгоду в эффективности.
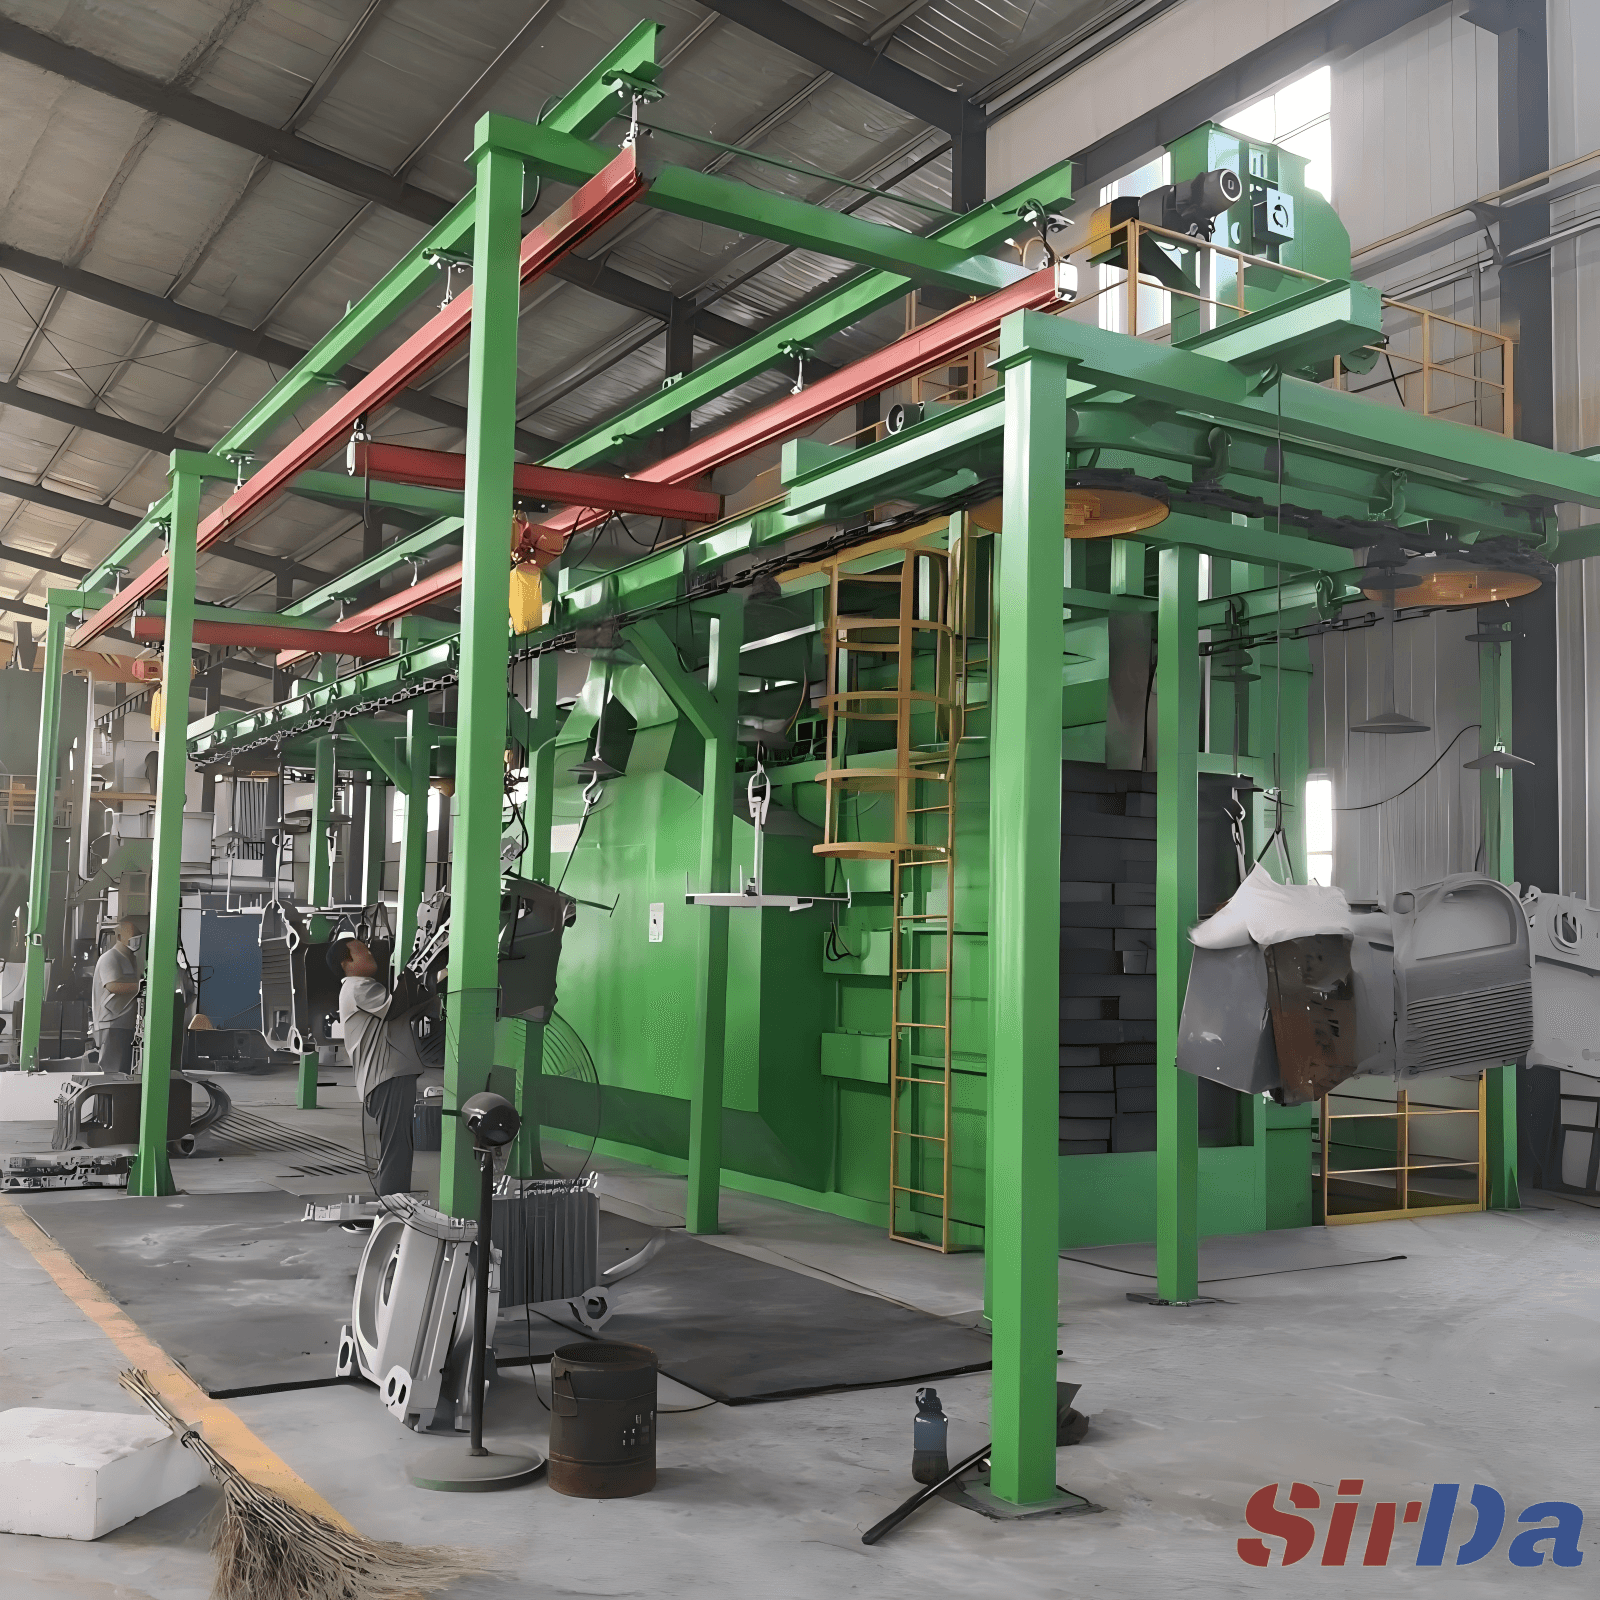
- Детали крупные или нерегулярные — стальные конструкции, огромные изделия и единичные сварные узлы лучше подходят для камеры с оператором, чем для камеры с фиксированной зоной.
- Работа носит исследовательский характер — опытные образцы, у которых цель по поверхности ещё определяется, пока не окупают проверенную и воспроизводимую рецептуру.
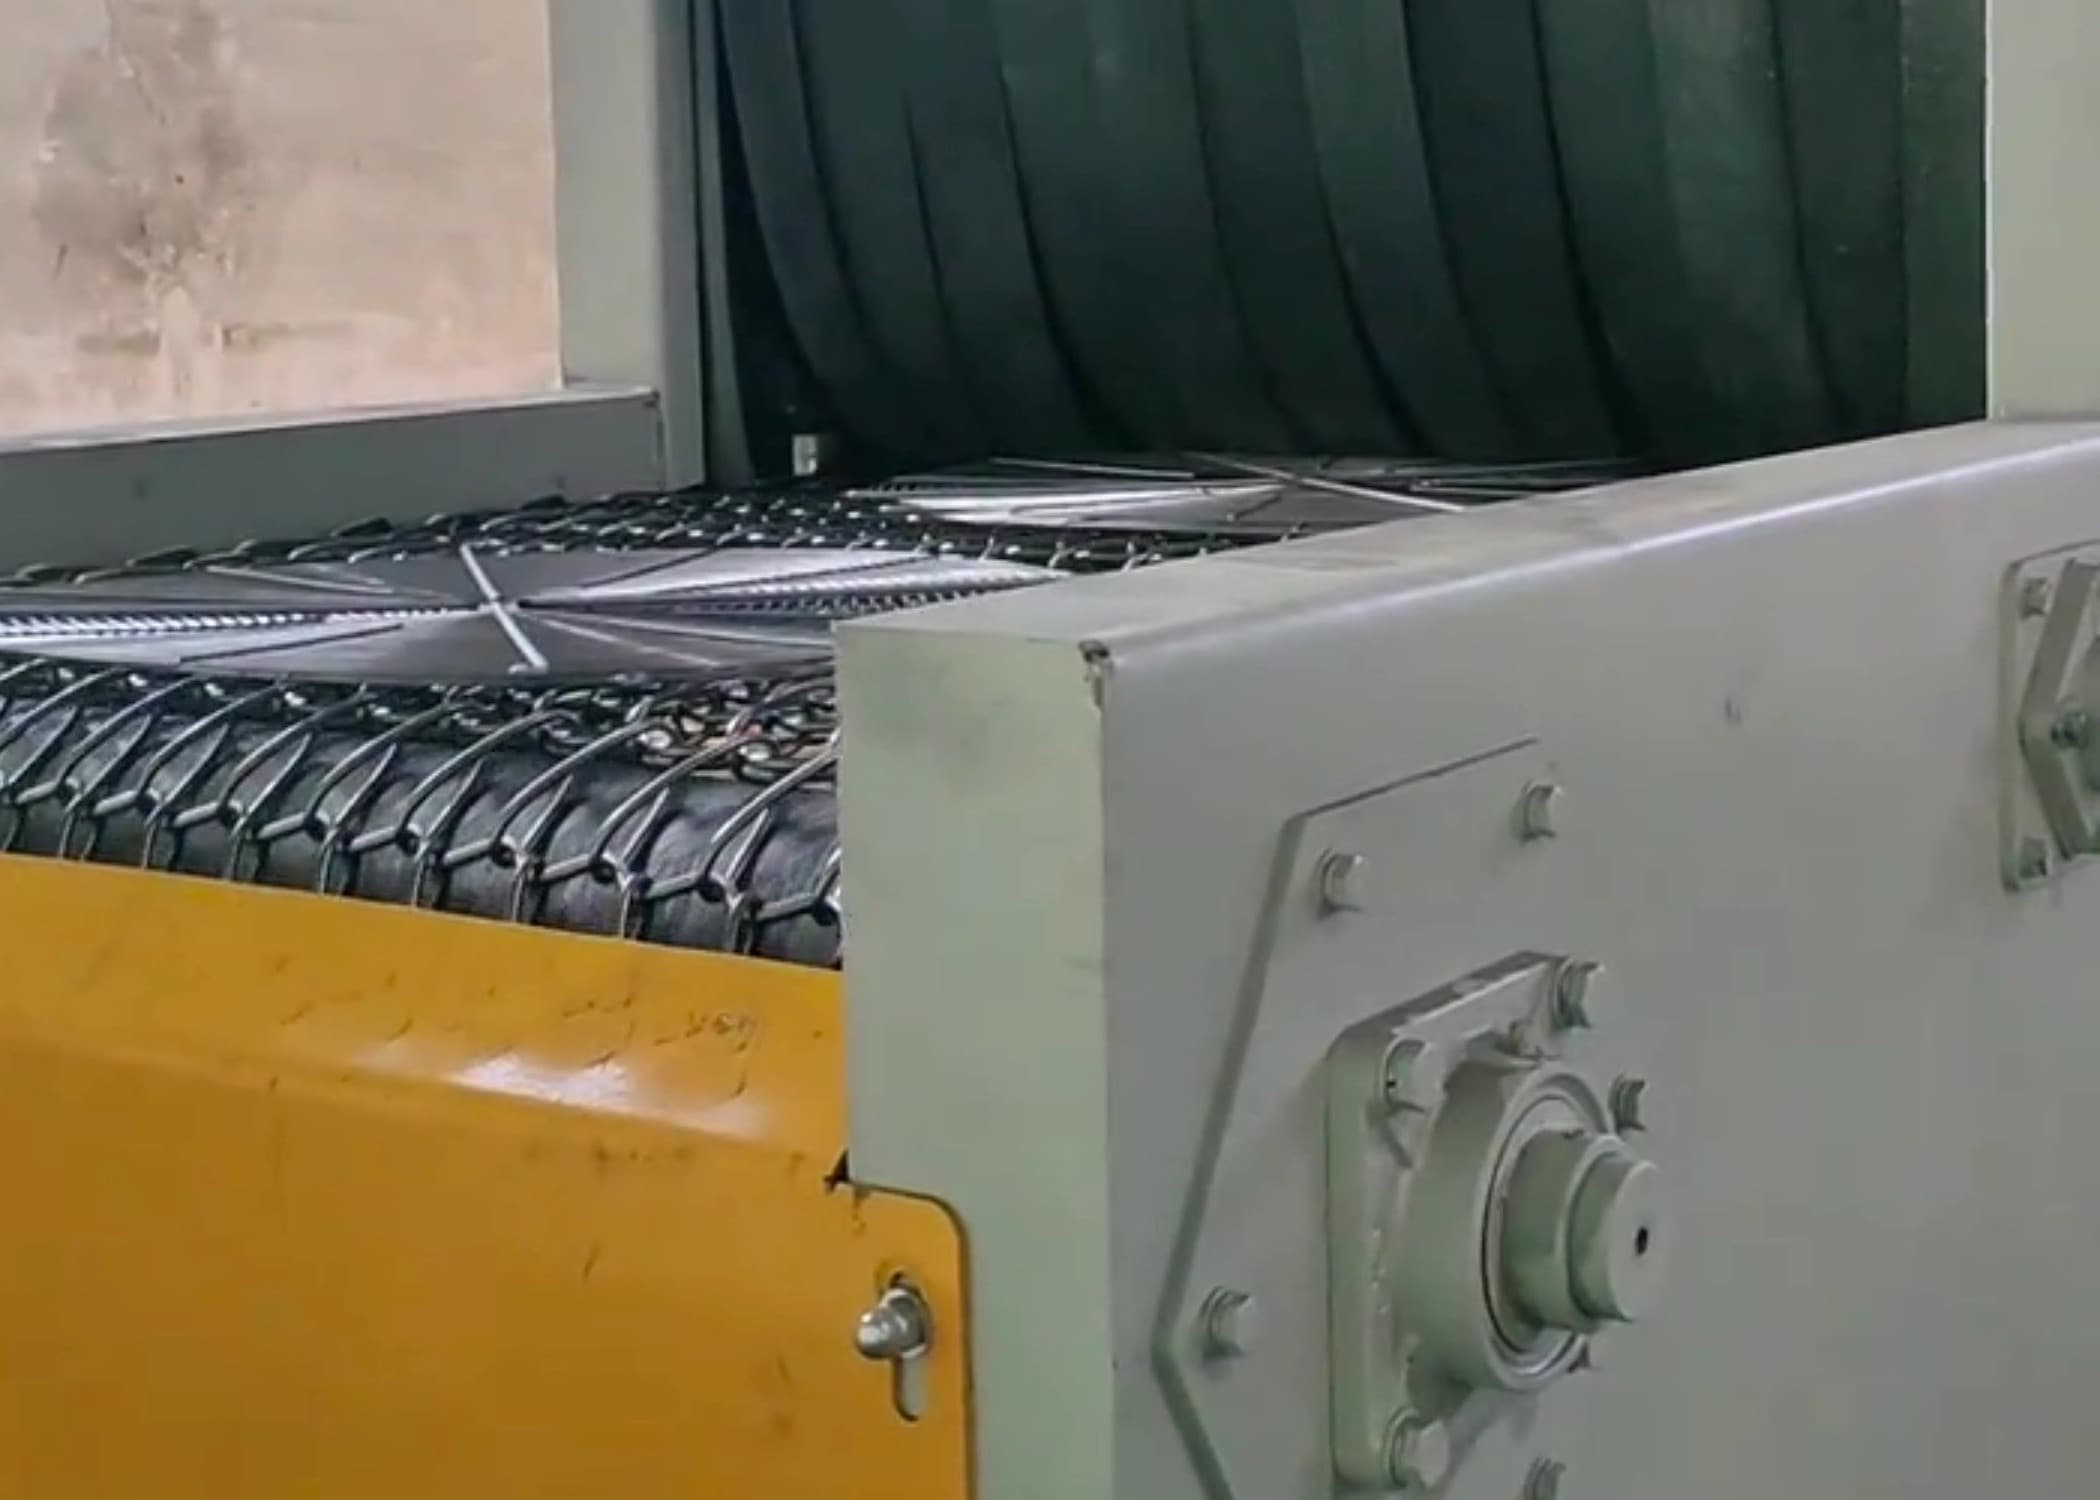
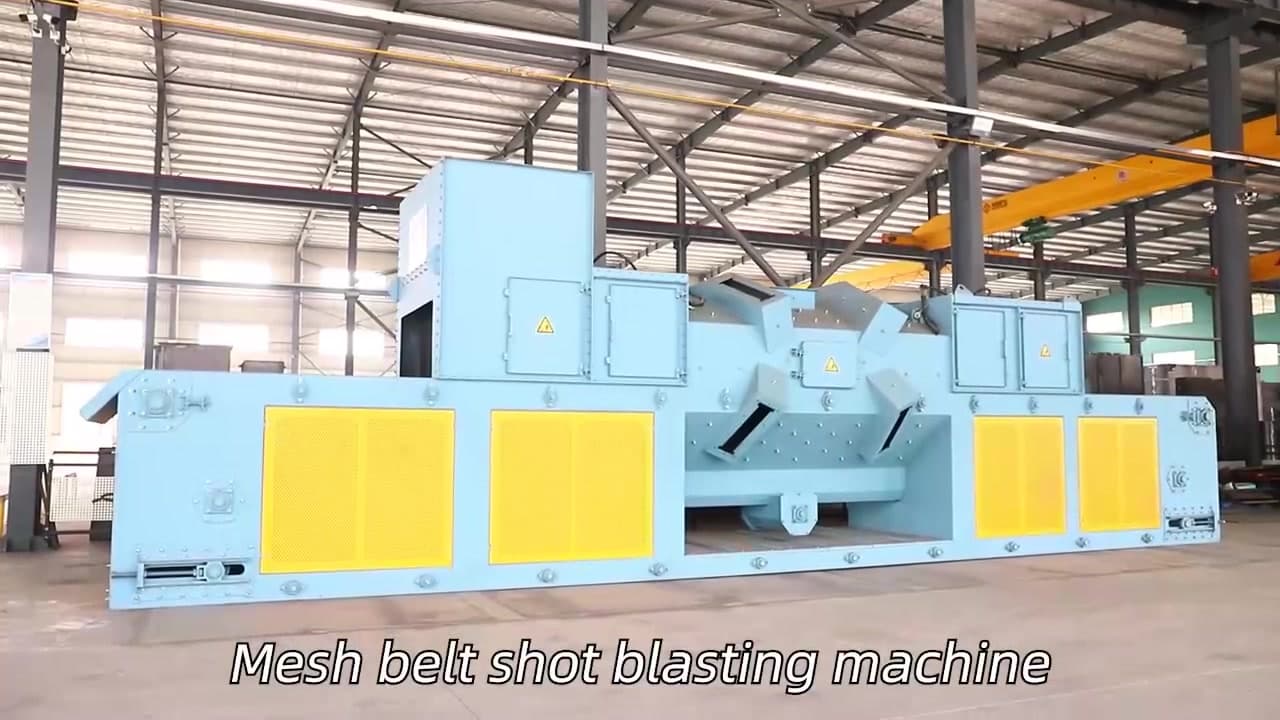
Барабанная или сетчатая машина тоже обходит робота на мелких деталях оптом: геометрию учить не нужно, достаточно задать скорость конвейера и настройку дробемётного колеса.
Инженерные ловушки, которые рушат окупаемость
Режимы отказа роботизированной камеры отличаются от ручной камеры, и большинство проявляются после ввода в эксплуатацию, а не до.
- Теневые зоны и мёртвые углы — если траектория не достигает полости или обратной стороны фланца, эта грань остаётся грязной и деталь бракуют. Решение — второй позиционер, седьмая/восьмая ось или копьё, запланированные заранее, а не обнаруженные в производстве.
- Дрейф оснастки и дистанции — гибкая или вибрирующая оснастка сдвигает деталь относительно запрограммированной траектории, так что реальная дистанция уходит в дрейф, даже если робот удержал координаты.
- Разрушение абразива в контуре рекуперации — замкнутый контур, который никогда не переклассифицирует абразив, позволяет мелочи накапливаться, и профиль поверхности незаметно ползёт к грубому или мягкому без изменения какой-либо настройки.
- Износ сопла — изношенное сопло из карбида бора или вольфрама расширяет отверстие, снижает скорость и молча меняет картину покрытия, пока качество поверхности не уйдёт в дрейф.
- Перегрузка и недогрузка — постоянные параметры — обоюдоострое оружие: рецепт, настроенный на худший случай, перегружает остальное и может разъесть допуски, а робкая рецептура оставляет остатки, убивающие адгезию покрытия.
Пыль и шум растут вместе с машиной, а не с числом операторов. Кабины требуют пылеуловителя, откалиброванного удерживать зону дыхания оператора ниже пределов воздействия — фильтрация MERV 16 или тоньше и расход воздуха, согласованный с объёмом кабины, — а ручные операции по-прежнему подчиняются порогу сохранения слуха 85/90 dBA и подаче дыхательной защиты с наддувом. Ничто из этого не исчезает в автоматизированной камере; оно просто перемещается с лица оператора в график техобслуживания.
Правило принятия решения
Перед тем как давать цену на камеру, нанесите на карту три числа: месячный объём деталей, текущую стоимость детали (рабочая сила плюс абразив плюс переделки) и горизонт окупаемости, который завод готов принять. Если объём высок и геометрия повторяется, роботизированная или конвейерная камера обычно окупается быстрее, чем ожидалось. Если работа разнообразная, малым объёмом или физически огромная, ручная камера или барабанная машина остаются честным ответом. SirDa настраивает оба края этого диапазона; правильный выбор — тот, что подходит детали, а не тот, у которого больше осей.