定制系统
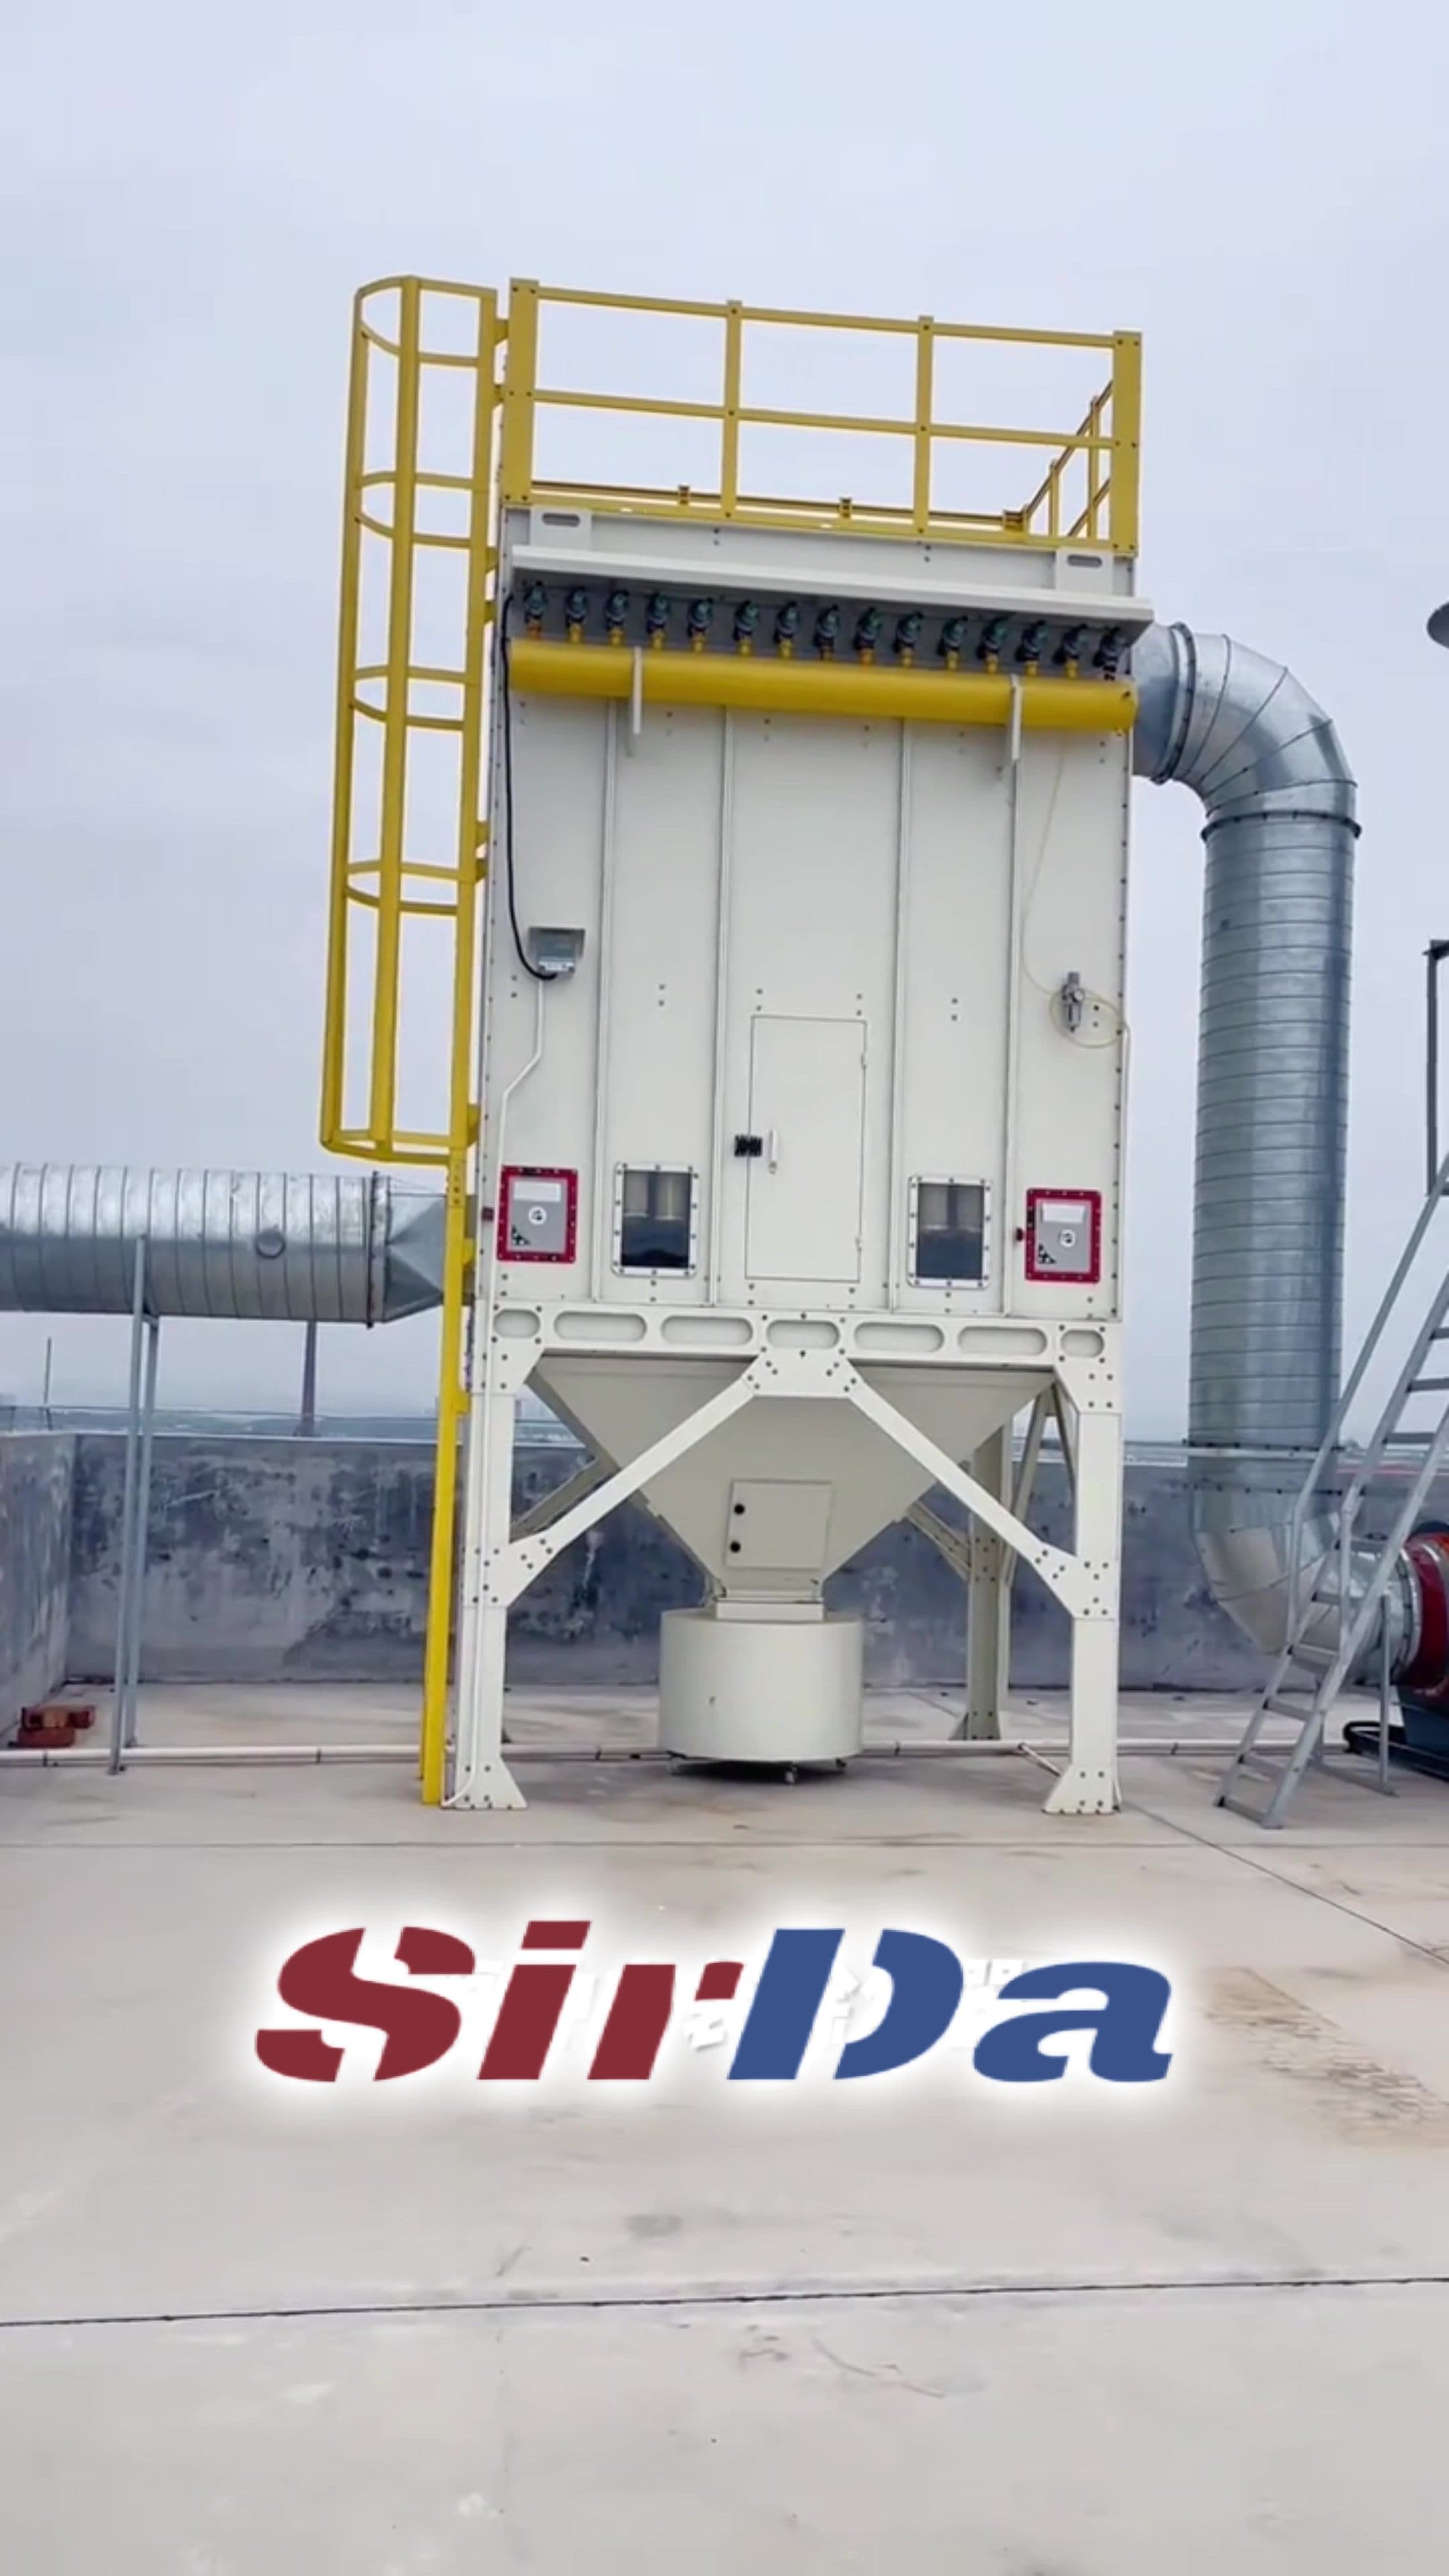
抛丸车间脉冲布袋除尘器 粉尘治理与负压系统
面向抛丸房、连续抛丸线与开放式喷砂车间的脉冲布袋除尘系统。按实际产生的粉尘成分、车间需要维持的负压以及磨料分离要求来选型,把磨料回收与除尘分开处理。
查看设备
首页 / 产品设备 / 固定式容器与法兰焊缝机器人抛丸喷砂房
机器人抛丸喷砂房让工件保持不动,由机械臂带动喷枪完成覆盖。覆盖率来自轨迹而不是工件回转,因此适合容器、塔筒、船板与结构焊件这类太重、太规整、翻面代价过高的工件。面向大件、难搬运、批量不大但型号较多的工况,不适合连续线上的小型规则件。
查看产品详情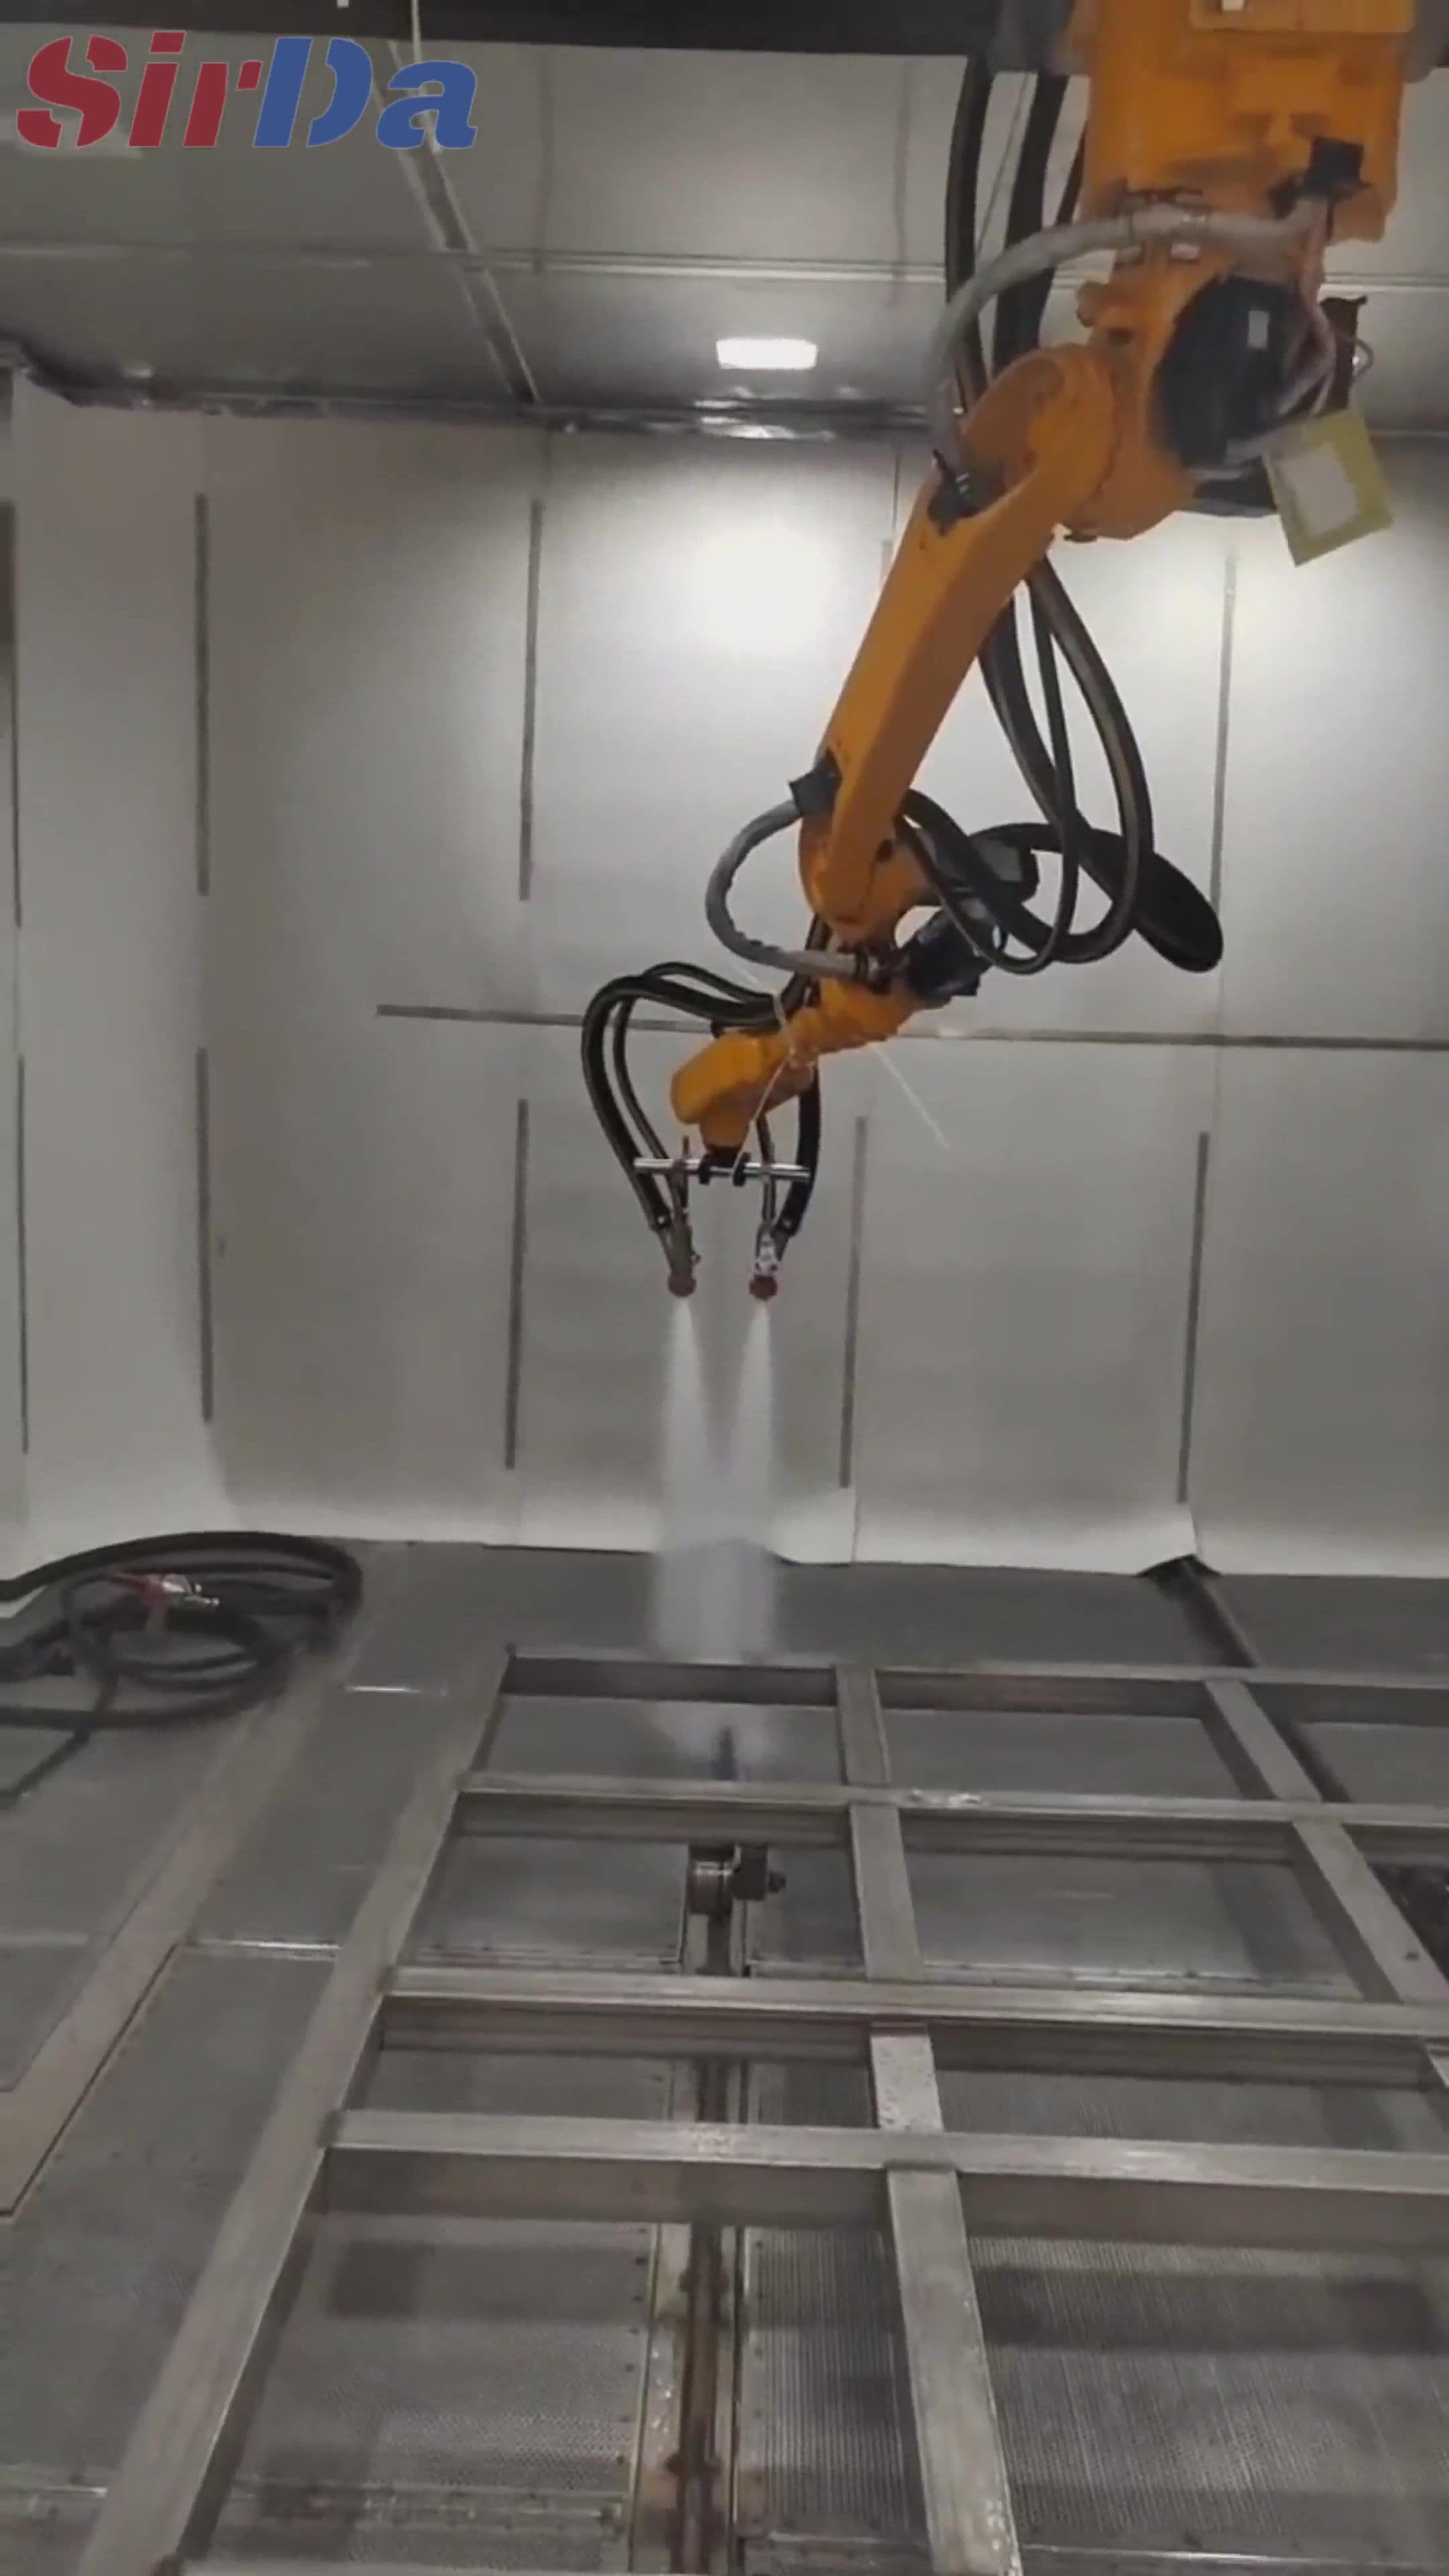
抛丸机的前提是工件会动:转台让它回转,吊钩让它摆动,网带让它翻面。只要这个运动存在,表面每一点都会反复经过喷丸区,覆盖率由几何关系决定,而不是由操作员当天的手感决定。
机器人喷砂房把这个前提让掉了。工件固定在地面或胎具上,覆盖率改由机械臂轨迹产生。这笔交易在工件太大、太重或形状不规整、翻一次面要动吊车的时候是划算的——重型件的真正成本从来不是磨料,而是为了够到背面而翻工件花的吊装时间。
这是喷砂房和抛丸机真正不同的地方。抛丸机是闭环:磨料被抛出、打在工件上、被叶片和衬板接住、与碎屑分离,再回到料斗,介质回路全程不落地。
喷砂房是敞开的。没打中工件的磨料直接落地,混着刚打下来的漆片、氧化皮和锈渣堆在工件周围。把这些料从地上收回来直接供枪,碎屑就会被第二次打回工件上。清洁度不会改善,每循环一轮只会更脏。
所以对喷砂房该问的不是房间有多大,而是磨料在哪里回收、地面怎么收、回到枪里的料是什么状态。
结果是表面处理由轨迹和参数决定,而不是由人决定,覆盖也不再依赖工件能不能翻面。这适合大件、难搬运、批量不大但型号较多的工件:容器、塔筒、船板、结构焊件。
反方向同样要说清楚。批量大的小型规则件在转台或连续网带上依然更便宜——一次回转走完整个圆周,比逐点扫描快得多,也没有深腔要伸进去。机器人喷砂房不是连续线的替代品,它是连续线接不了的活的答案。
臂展、喷枪型号、房体尺寸与排风量,在实际工件几何与现场条件评估后确认。
请提供照片或图纸、材质、最大尺寸和预期产量,以便我们评估合适的配置。
发送项目需求